
O módulo GPS para drone FPV é o receptor de navegação por satélite embarcado na aeronave. Ele processa sinais orbitais para calcular coordenadas, velocidade e altitude de voo.
Esses dados alimentam a telemetria em tempo real nos óculos do piloto. Além disso, o sensor aciona o retorno automático caso ocorra perda de sinal de controle.
O que é o módulo GPS para drone FPV e por que instalar na aeronave
Módulo GPS para drone FPV é a unidade receptora GNSS instalada para determinar a posição tridimensional da aeronave no espaço. O dispositivo decodifica sinais de satélite para informar latitude, longitude, altitude e velocidade de solo. Em situações de emergência, ele comanda o retorno autônomo ao ponto de decolagem.
O equipamento opera em modos de voo manuais sem assistência de nivelamento contínuo. A aeronave não paira no ar ao soltar os comandos do rádio.
A utilidade primária do GPS reside na consciência situacional. O módulo envia dados para a controladora de voo, que projeta essas informações na tela.
Pelo OSD no drone FPV, você monitora a velocidade real e a distância exata até a base. Uma seta dinâmica indica continuamente o rumo de volta para casa.
A segunda função é o resgate de segurança GPS Rescue. Se o link de rádio falhar por trás de morros, a aeronave não cai no chão.
A controladora assume a navegação, ganha altitude e voa de volta ao piloto. Por fim, o GPS registra as coordenadas finais na telemetria do rádio para drone FPV.
| Função no Drone FPV | Como Opera na Prática | Benefício Operacional |
|---|---|---|
| Telemetria de Navegação | Projeta velocidade, distância e vetor de retorno no OSD | Consciência espacial em voos distantes |
| GPS Rescue (Failsafe) | Assume o controle e retorna ao ponto de partida em pane | Evita perda total do equipamento |
| Localização Pós-Queda | Transmite coordenadas finais para o rádio antes do impacto | Permite encontrar a aeronave na vegetação |
| Monitoramento Legal | Exibe altitude real em relação ao solo no visor | Cumpre limites do espaço aéreo brasileiro |
U-blox M10 versus M8: a revolução das quatro constelações simultâneas
O chipset U-blox M10 supera a geração legada M8 ao rastrear quatro constelações de satélites de forma totalmente simultânea. Essa arquitetura garante bloqueio estável de 20 a 30 satélites mesmo durante manobras acrobáticas fechadas. O consumo cai de 67 mW para apenas 15 mW, acelerando a fixação inicial.
Durante anos, o padrão foi o chip U-blox M8. No entanto, o M8 operava com restrições severas de hardware.
Ele rastreava apenas duas frotas de satélites ao mesmo tempo. Em curvas inclinadas, a bateria para drone FPV bloqueava parte da visão do céu.
A perda de sinal desarmava o resgate em pleno ar. O chip u-blox MAX-M10 resolveu definitivamente essa limitação.
O silício moderno recebe em paralelo GPS, Galileo, GLONASS e BeiDou. A redundância geométrica impede a perda de sinal em qualquer atitude de voo.
O tempo para fixação a frio caiu de 40 segundos para menos de 24 segundos. A sensibilidade de -167 dBm capta sinais fracos com alta estabilidade.
A taxa de atualização alcança 10 Hz com as quatro redes ativas. Isso representa dez correções de coordenadas a cada segundo.
| Parâmetro Técnico | U-blox M10 | U-blox M8 | ATGM336H |
|---|---|---|---|
| Constelações Simultâneas | 4 (GPS, Galileo, GLONASS, BeiDou) | 2 a 3 limitadas | 2 (GPS e BeiDou) |
| Satélites Típicos em Voo | 20 a 32 satélites | 10 a 16 satélites | 8 a 14 satélites |
| Consumo de Potência | 15 mW | 67 mW | 55 mW |
| Tempo de Fixação a Frio | 20 a 24 segundos | 40 a 60 segundos | 35 a 50 segundos |
| Sensibilidade RF | -167 dBm | -164 dBm | -162 dBm |
| Taxa de Atualização | 10 Hz quad-GNSS | 5 Hz a 10 Hz | 5 Hz |
Bússola e magnetômetro: quando usar e por que o Betaflight dispensa o sensor
A bússola física é dispensada no Betaflight para drones acrobáticos porque a corrente dos motores descalibra medições magnéticas. O firmware calcula o rumo matematicamente combinando a velocidade do GPS com os dados do giroscópio. Apenas softwares de navegação autônoma como INAV exigem o magnetômetro obrigatório.
Módulos com bússola trazem chips como QMC5883L ou IST8310. Esses componentes medem as linhas do campo magnético terrestre para indicar o norte.
No entanto, um drone de 5 polegadas drena correntes de 60 A a 140 A nas acelerações. Essas correntes geram campos eletromagnéticos que causam indução parasita imediata.
A bússola sofre interferência severa, gerando leituras caóticas. Se a controladora confiasse nela no resgate, o drone iniciaria giros em espiral até colidir.
O Betaflight adota navegação sem bússola. Quando o drone se desloca, o vetor de velocidade geodésica revela a trajetória exata.
A controladora compara a atitude do giroscópio com a trajetória no solo. O sistema deduz a proa precisa sem sensores magnéticos adicionais.
A bússola só permanece mandatória no INAV Flight em asas fixas ou drones comerciais. Nesses modelos, o sensor é montado em mastros isolados para pairar com estabilidade.
Pinagem elétrica e ligação na controladora de voo: o segredo do pad 4V5
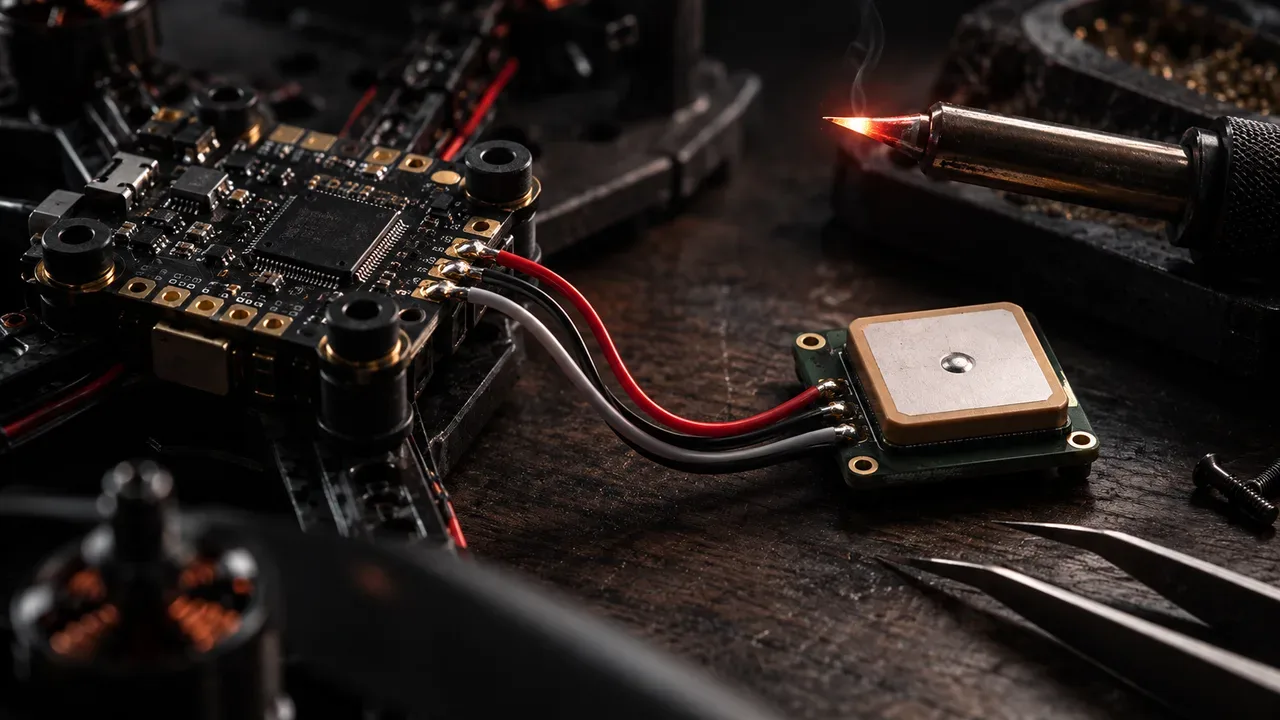
A ligação do módulo GPS requer quatro condutores elétricos conectados a uma porta serial UART livre da controladora. Os fios de dados devem ser cruzados, ligando o transmissor TX ao receptor RX da placa. O polo positivo deve ser soldado preferencialmente no pad 4V5.
A pinagem básica segue o padrão serial assíncrono com quatro terminais: VCC, GND, TX e RX. O pino GND conecta-se ao terra comum da controladora.
A conexão de dados exige inversão: o fio TX do GPS deve ser soldado no pad RX. O fio RX do GPS deve ser soldado no pad TX correspondente da UART.
Quase todas as controladoras modernas possuem um pad especial rotulado como 4V5. Esse terminal recebe energia diretamente da porta USB através de um diodo interno de proteção.
Ao alimentar o GPS pelo pad 4V5, você pode travar satélites na bancada plugando apenas o cabo USB. Esse método evita superaquecer o transmissor de vídeo VTX, que queima sem fluxo de ar.
Para módulos com bússola no INAV, soldam-se também os fios SDA e SCL no barramento I2C.
Posicionamento físico e blindagem eletromagnética contra ruídos de VTX e rádio
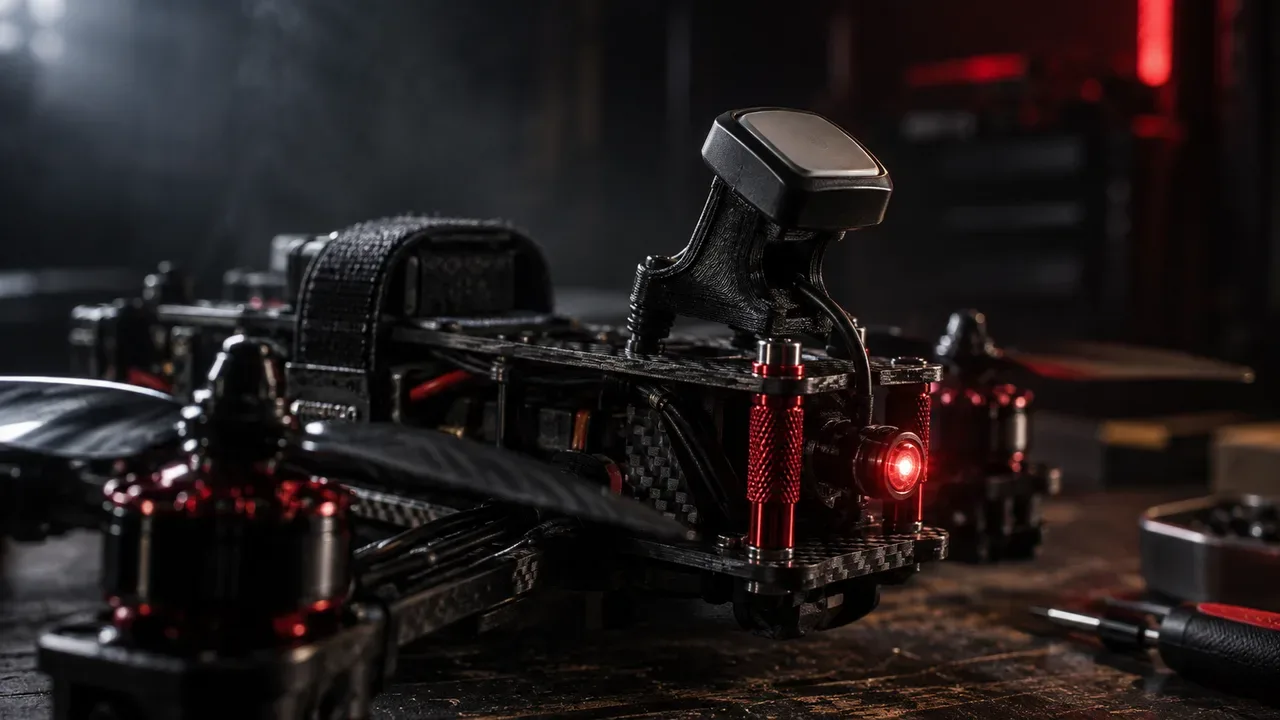
O módulo GPS deve ser fixado na parte traseira do drone em suporte de TPU elevado acima da bateria. A antena de cerâmica precisa de uma inclinação angular de 20 a 30 graus para cima. Esse arranjo compensa a inclinação da aeronave durante o voo de cruzeiro.
O receptor lida com sinais de rádio extremamente fracos captados do espaço. A principal fonte de interferência a bordo é o transmissor de vídeo analógico ou digital.
Um VTX transmitindo com alta potência emite harmônicos que saturam a antena do GPS. Outra fonte de ruído é a antena para drone FPV do receptor para drone FPV.
Câmeras de ação também emitem ruídos digitais pelo processador interno. Instalar o GPS colado atrás de uma câmera de ação reduz a quantidade de satélites visíveis.
A solução consiste em usar um suporte flexível em TPU nos espaçadores traseiros. O suporte projeta o sensor para trás e para cima, afastado do carbono condutivo.
Quando o drone acelera para frente, o nariz da aeronave aponta para baixo. Ao inclinar o suporte em 25 graus para cima, a antena de cerâmica fica nivelada com o céu durante o deslocamento.
Como funciona o GPS Rescue no Betaflight 4.5: as quatro fases do resgate autônomo
O GPS Rescue no Betaflight 4.5 é um protocolo de retorno automático estruturado em quatro etapas sequenciais. O algoritmo eleva a aeronave até uma altitude segura, gira em direção à base, navega em velocidade controlada e desce. O piloto pode retomar o comando a qualquer momento movimentando os controles.
Para que o resgate funcione, a controladora exige a gravação do ponto de partida. O Betaflight bloqueia o arme dos motores enquanto a quantidade mínima de satélites não for atingida.
O padrão recomendado é de pelo menos 8 satélites no arme. Ao decolar, a controladora grava as coordenadas geográficas e a altitude inicial.
Se o link de rádio falhar além do tempo limite do failsafe, o resgate é acionado. Na primeira fase, o drone sobe até a altitude configurada para superar obstáculos.
Na segunda fase, a aeronave gira até apontar para o ponto de decolagem. O drone inicia o voo retilíneo em velocidade constante entre 40 km/h e 60 km/h.
Na terceira fase, ao se aproximar de vinte metros do piloto, o drone desacelera. A fase final executa a descida controlada até o pouso ou desarme próximo ao solo.
Caso o sinal retorne durante a viagem, você reassume o controle instantaneamente movimentando os manetes do rádio.
Como escolher o módulo GPS ideal: comparativo de categorias e pesos
A escolha do módulo GPS ideal depende do tamanho da estrutura da aeronave e do objetivo da filmagem. Quads ultraleves exigem sensores nano de baixo peso com antenas compactas de 10 mm. Drones de cinema de longo alcance demandam antenas cerâmicas maiores com alta sensibilidade.
Em microdrones e palitos sub-250g, cada grama afeta a inércia em manobras. Sensores nano pesam cerca de duas gramas com cerâmica diminuta.
Eles oferecem ótima precisão em céu aberto e atendem quem busca telemetria básica. Para quadricópteros comuns de 5 polegadas, os módulos micro oferecem o melhor equilíbrio.
Modelos micro trazem cerâmicas de 12 mm a 15 mm pesando cerca de cinco gramas. Eles travam satélites rapidamente e toleram vibrações mecânicas.
Em cinelifters e drones de longo alcance, módulos como o Matek M10-5883 utilizam antenas cerâmicas amplas de 18 mm. A maior área capta sinais fracos sob cobertura vegetal densa.
| Categoria de GPS | Dimensões e Peso | Tamanho da Antena | Chipset Principal | Aplicação Recomendada |
|---|---|---|---|---|
| Nano Ultraleve | 12×12×4 mm / ~2,2 g | Cerâmica 10×10 mm | U-blox M10050 | Drones Toothpick e sub-250g |
| Micro Padrão | 15×15×5 mm / ~4,5 g | Cerâmica 12×12 mm | U-blox M10050 | Drones Freestyle e Corrida de 5 polegadas |
| Long Range / Cinema | 18×18×8 mm / ~8,5 g | Cerâmica 18×18 mm | U-blox M10 + Bússola | Drones Long Range 7", Cinelifters e INAV |
| Módulo Legado (M8) | 20×20×10 mm / ~18 g | Cerâmica 18×18 mm | U-blox M8N / M8Q | Projetos antigos ou reposição econômica |
Marco regulatório brasileiro e localização de emergência após quedas
O uso de telemetria GPS apoia o cumprimento dos limites de altitude e distância estabelecidos pelas autoridades aeronáuticas no Brasil. O Departamento de Controle do Espaço Aéreo exige que voos recreativos ocorram dentro da linha de visada visual. Em casos de queda acidental, o histórico de coordenadas permite o resgate imediato do equipamento.
As operações de drones no Brasil são reguladas pela ANAC e pelas regras da instrução DECEA ICA 100-40. Pela norma vigente, aeromodelos e drones não tripulados devem respeitar o teto máximo de 120 metros de altitude em relação ao solo.
O mostrador numérico no visor evita infrações involuntárias ao espaço aéreo compartilhado. A telemetria contínua também ajuda o observador visual a manter a aeronave dentro do perímetro legal.
Além do cumprimento regulatório, o GPS evita a perda definitiva do drone após acidentes. Quedas em vegetação densa costumam ejetar a bateria principal, calando o alarme sonoro da aeronave.
No entanto, o transmissor de rádio congela na tela a última coordenada enviada pela telemetria. Ao digitar esses dados em um aplicativo de mapas no celular, você caminha diretamente até o ponto exato da queda.
Perguntas Frequentes sobre GPS para Drone FPV
Qual é a diferença real entre o GPS U-blox M10 e o antigo U-blox M8 no drone FPV?
O chip U-blox M10 rastreia simultaneamente quatro constelações de satélites (GPS, Galileo, GLONASS e BeiDou), contra apenas duas ou três do modelo M8. Ele consome apenas 15 mW de energia, atinge taxa de atualização de 10 Hz e trava satélites a frio em menos de 24 segundos. Essa velocidade mantém até trinta satélites conectados mesmo durante manobras acrobáticas vigorosas.
Devo ativar a bússola do GPS no Betaflight para usar o GPS Rescue?
Não. Em drones acrobáticos de 5 polegadas, os motores e os cabos de alta corrente geram campos eletromagnéticos que descalibram a bússola física. O Betaflight dispensa o magnetômetro, deduzindo o rumo de navegação a partir do vetor de deslocamento linear do GPS somado aos sensores inerciais da placa. A bússola só é necessária em firmwares como o INAV para asas fixas e cinelifters em voo pairado.
Por que devo soldar o fio de 5V do GPS no pad 4V5 da controladora de voo?
O pad 4V5 recebe alimentação elétrica diretamente pela porta USB do computador através de um diodo interno de proteção. Isso permite conectar o cabo USB na bancada para travar satélites com tranquilidade sem precisar plugar a bateria LiPo principal do drone. O procedimento evita que o transmissor de vídeo atinja temperaturas perigosas por operar parado sem vento nas aletas.
Por que o drone não arma os motores após a instalação do GPS?
Ao ativar o recurso GPS Rescue no Betaflight, o sistema impõe uma trava de segurança que bloqueia o arme dos motores sem um travamento posicional válido. A controladora exige a conexão com um número mínimo de satélites no solo, normalmente estipulado em 8 satélites. Essa proteção impede que a aeronave decole sem registrar o ponto de retorno correto na memória.
Qual é o melhor local e inclinação para instalar o GPS no drone FPV?
O receptor deve ser instalado na traseira do drone em um suporte flexível de TPU elevado acima da placa superior de carbono. Mantenha o sensor afastado da antena do transmissor de vídeo e de câmeras de ação digitais. O suporte deve manter uma inclinação de 20 a 30 graus para cima para compensar a atitude do drone em velocidade de cruzeiro.
Como recuperar um drone FPV após uma queda na mata com bateria ejetada?
Se a bateria do drone for ejetada no impacto, a controladora para de transmitir dados instantaneamente. No entanto, o controle de rádio com sistema EdgeTX congela e armazena na memória a última coordenada de satélite enviada pela telemetria. Basta inserir essa latitude e longitude em um aplicativo de mapas no celular para caminhar diretamente até o local exato do acidente.
