
Controladora de voo para drone FPV (Flight Controller) é o computador central que estabiliza o drone e executa manobras acrobáticas. Ela processa dados inerciais em tempo real e despacha ordens de correção contínua aos motores.
O que é uma controladora de voo para drone FPV
A controladora de voo é o microcomputador responsável por estabilizar uma aeronave sem sustentação passiva natural. Ela lê sensores de movimento, calcula erros angulares em relação aos comandos do piloto e ajusta os motores elétricos através de sinais digitais ultrarrápidos DShot.
Drones FPV acrobáticos não contam com estabilização passiva. Eles abrem mão da estabilidade estática para viabilizar mergulhos, curvas cegas e acelerações extremas.
A cada fração de segundo, a controladora executa o ciclo de controle PID. O algoritmo compara a rotação solicitada nos sticks com a atitude física medida no ar.
O erro angular orienta correções de torque despachadas aos motores. O ciclo todo ocorre milhares de vezes por segundo sem atraso perceptível.
A placa integra quatro subsistemas essenciais: o microcontrolador ARM, a unidade de medição inercial, as portas seriais de comunicação e os reguladores de tensão.
Processadores STM32 e AT32: F405 vs F722 vs H743
O microcontrolador define a capacidade de processamento de filtros digitais e taxas de loop no firmware. Chips F405 oferecem baixo custo com limitações de sinal, enquanto F722 e H743 garantem folga de memória e inversão universal em todas as portas seriais.
O processador STM32F405 liderou o mercado por muitos anos. O chip opera a 168 MHz com 1 MB de flash. Ele roda o Betaflight 4.5 com filtros dinâmicos de RPM a 4 kHz.
No entanto, o núcleo Cortex-M4 não possui inversores de sinal nas portas seriais. Protocolos legados exigem pinos dedicados com inversores analógicos soldados na placa.
O chip STM32F722 supera esse gargalo de projeto. Operando a 216 MHz sob arquitetura Cortex-M7, ele inclui inversores de sinal em todas as portas UART. Qualquer pino aceita telemetria bidirecional sem restrições.
Em drones de cinema pesado (cinelifters) e plataformas de longo alcance, o STM32H743 reina absoluto. Seus 480 MHz de clock executam múltiplos sensores simultâneos com carga de CPU inferior a 15%.
Como opção moderna de custo acessível, o chip Artery AT32F435 opera a 288 MHz. Ele entrega velocidade suficiente para loops de 8 kHz mantendo preços competitivos.
| Processador | Arquitetura | Clock Máximo | Memória Flash / SRAM | Inversão UART | Loop Betaflight | Aplicação Típica |
|---|---|---|---|---|---|---|
| STM32 F405 | ARM Cortex-M4F | 168 MHz | 1 MB / 192 KB | Não (pino dedicado) | 4 kHz DShot300 | Entrada e freestyle de baixo custo |
| STM32 F722 | ARM Cortex-M7 | 216 MHz | 512 KB / 256 KB | Sim (todas as UARTs) | 8 kHz DShot600 | Freestyle e cinema FPV |
| STM32 H743 | ARM Cortex-M7 | 480 MHz | 2 MB / 1 MB | Sim (todas as UARTs) | 8 kHz Multissensor | Cinelifters pesados e Long Range |
| Artery AT32F435 | ARM Cortex-M4F | 288 MHz | 1 MB / 384 KB | Sim (hardware dedicado) | 8 kHz DShot600 | Alternativa moderna veloz |
Giroscópios MEMS: a precisão do ICM-42688-P contra o filtro do BMI270
O giroscópio converte movimentos angulares físicos em valores numéricos digitais para o cálculo de estabilização. Sensores ICM-42688-P destacam-se pela precisão extrema sob amortecimento suave, enquanto sensores BMI270 operam com filtragem interna imune a ressonâncias de chassi.
O chip TDK ICM-42688-P é o sensor mais adotado na atualidade. Operando com amostragem nativa de até 32 kHz via barramento SPI, ele entrega ruído de leitura mínimo.
Por ser muito sensível, ele reage intensamente a hélices empenadas. O ruído mecânico contamina o cálculo da malha PID e provoca aquecimento perigoso nos motores.
Para evitar danos, placas com esse sensor exigem instalação sobre dampers macios de silicone. O piloto também deve ativar o RPM Filtering no ESC para barrar frequências mecânicas indesejadas.
Em contrapartida, o sensor Bosch BMI270 possui filtros passa-baixa analógicos e digitais dentro do silício. Essa blindagem física tolera vibrações severas, limitando a amostragem interna a 3,2 kHz.
| Sensor Inercial | Fabricante | Interface SPI | Amostragem Máxima | Filtro de Silício | Tolerância Mecânica | Fixação Recomendada |
|---|---|---|---|---|---|---|
| ICM-42688-P | TDK InvenSense | Até 24 MHz | Até 32 kHz | Rápido padrão | Média (sensível a ruído) | Coxins macios de silicone |
| BMI270 | Bosch Sensortec | Até 10 MHz | 3,2 kHz nativo | Filtro IIR integrado | Altíssima (muito robusto) | Fixação direta ou semirrígida |
| MPU-6000 (Legado) | InvenSense | Até 20 MHz | 8 kHz | Analógico clássico | Alta (referência histórica) | Padrão clássico descontinuado |
Portas UARTs e conexões: receptor, VTX digital, GPS e telemetria
As portas seriais UART interligam o processador da placa aos módulos externos essenciais de rádio, vídeo e navegação. Dimensionar corretamente a quantidade de portas disponíveis evita disputas de barramento e garante suporte pleno a telemetria e satélites.
Cada porta UART utiliza um canal de envio (TX) e outro de recebimento (RX). Em montagens modernas, a divisão das portas segue prioridades claras:
- Receptor de Rádio: Sistemas rápidos como ExpressLRS ou Crossfire usam o protocolo CRSF. Eles demandam uma porta UART completa operando em taxas elevadas de transmissão.
- Transmissor de Vídeo Digital: Módulos como DJI O4 Air Unit Pro ou Walksnail utilizam o protocolo MSP DisplayPort. Eles exigem uma UART dedicada para projetar dados de voo nos óculos.
- Módulo de GPS com Bússola: Emprega uma UART serial para coordenadas de satélite e barramento I2C para leitura do magnetômetro externo de orientação.
- Telemetria do ESC: Envia métricas em tempo real de corrente consumida, tensão de bateria e rotação dos motores via cabo serial dedicado.
- Caixa-Preta (Blackbox): Grava parâmetros de voo em memória flash integrada de 16 MB a 32 MB para análise técnica e estabilização via Gyroflow.
Placas recomendadas devem oferecer pelo menos quatro a cinco portas UART completas. Essa reserva viabiliza a inclusão futura de módulos de segurança como o GPS Rescue.
Circuitos reguladores BEC: por que o VTX digital exige 9V a 12V dedicado
O circuito regulador BEC reduz e estabiliza a alta tensão da bateria para alimentar chips lógicos sensíveis. Sistemas de vídeo digital consomem correntes elevadas e exigem linhas de alimentação filtradas de 9V a 12V para evitar reinicializações em pleno ar.
Durante arrancadas bruscas, os quatro motores elétricos solicitam mais de 100 amperes da bateria LiPo. Essa oscilação gera quedas momentâneas de tensão na linha principal.
A frenagem ativa dos motores também induz picos de contra-eletromotriz que ultrapassam 45 volts em sistemas 6S. Sem filtros dedicados, esses picos danificam os circuitos receptores de vídeo.
Alimentar um transmissor digital moderno em reguladores fracos de 5V provoca desligamentos involuntários por queda de tensão (brownouts). O módulo apaga e deixa o piloto sem visão nos óculos por vários segundos.
Controladoras profissionais para cinema trazem dois circuitos reguladores independentes:
- Regulador de 5V (2A a 3A): Alimenta a CPU central, o receptor de rádio e o receptor GPS com filtragem estável.
- Regulador de 9V a 12V (2A a 3A): Alimenta transmissores de vídeo digital com filtros contra ruídos elétricos de alta frequência.
Form factors e montagem: 30.5x30.5 mm, 20x20 mm ou placa AIO
O padrão dimensional de montagem determina a rigidez mecânica, a dissipação de calor e a facilidade de solda na bancada. Placas maiores oferecem durabilidade industrial reforçada, enquanto placas miniaturizadas reduzem o peso total de microdrones.
O formato clássico 30.5 × 30.5 mm é o padrão consagrado em drones de 5 polegadas e cinelifters. Suas placas de circuito trazem camadas espessas de cobre que dissipam calor com eficiência e pads de solda amplos.
O padrão intermediário 20 × 20 mm domina cinewhoops de 3 polegadas para filmagens em ambientes fechados. Ele mantém a maioria dos recursos eletrônicos em um chassi consideravelmente mais leve.
As placas integradas All-In-One (AIO) unem a controladora e os quatro ESCs em uma peça única de 25.5 × 25.5 mm. São vitais para microdrones Whoop, embora uma falha elétrica em um transistor inutilize o conjunto.
| Padrão Físico | Dimensão do PCB | Estrutura | Pads de Solda | Dissipação Térmica | Peso Médio | Cenário Indicado |
|---|---|---|---|---|---|---|
| 30.5 × 30.5 mm | 36 × 36 mm | Placa avulsa | Amplos e firmes | Excelente (6 camadas) | 7 a 9 g | Drones 5" freestyle e cinema |
| 20 × 20 mm | 28 × 28 mm | Mini stack | Espaço médio | Muito boa | 4 a 6 g | Cinewhoops 3" e drones leves |
| 25.5 × 25.5 mm AIO | Formato cruz | FC + ESC unificados | Compactos | Média (depende de ar) | 6 a 8 g | Microdrones Whoop e Toothpick |
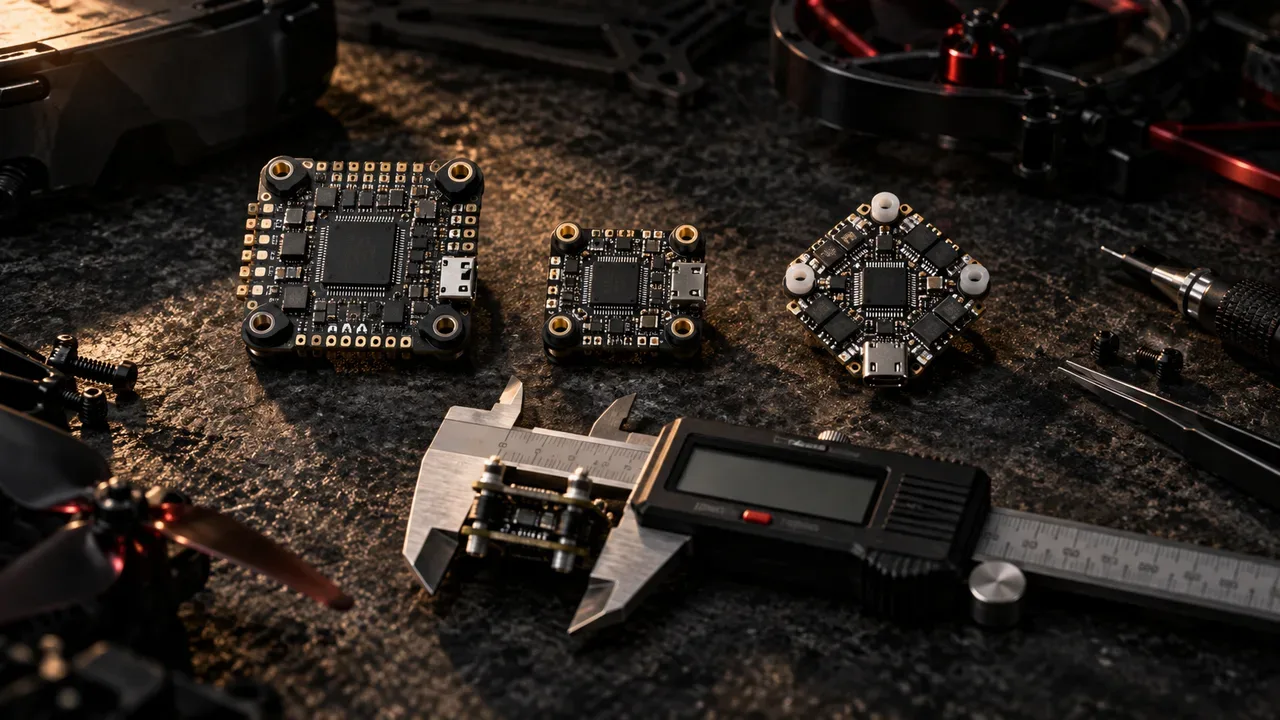
Checklist de bancada: instalação segura, smoke stopper e calibração
A queima de eletrônica de voo durante a primeira ligação quase sempre resulta de erros simples de fiação e curtos acidentais. Adotar procedimentos metódicos de montagem preserva o investimento e evita acidentes com baterias potentes.
Antes de empunhar o ferro de solda, confira a seta de orientação gravada no circuito impresso. Ela deve apontar para o nariz da aeronave para evitar respostas de controle invertidas durante o voo.
O roteiro seguro de montagem reúne cinco etapas indispensáveis:
- Isolamento de Vibração com Dampers: Encaixe anéis de silicone macio nos furos de suporte da controladora. Aperte as porcas de náilon sem achatar excessivamente o silicone para manter o amortecimento.
- Soldagem em Temperatura Correta: Mantenha a ponta de solda entre 340 °C e 360 °C utilizando liga de boa qualidade com fluxo ativo. Estanhe fios e terminais separadamente antes da união definitiva.
- Uso Obrigatório de Smoke Stopper: Jamais plugue a bateria diretamente pela primeira vez sem um fusível eletrônico rápido no conector XT60. Havendo curto elétrico, ele interrompe a corrente em microssegundos.
- Calibração de Nível na Mesa: Apoie o drone montado sobre uma superfície plana e execute a calibração de atitude estática na aba inicial do software configurador.
- Configuração de Failsafe Seguro: Programe o desligamento imediato dos motores em caso de perda de conexão de rádio, evitando que a aeronave acelere sem controle.
Regulamentação e segurança de voo no Brasil
Operar drones no espaço aéreo nacional requer obediência irrestrita aos órgãos reguladores de aviação civil e telecomunicações. A condução responsável assegura a proteção jurídica do operador e previne riscos a aeronaves tripuladas.
A norma da ANAC RBAC nº 100 (Resolução nº 805/2026) exige cadastro ativo no sistema SISANT para qualquer aeronave acima de 250 gramas. Voos comerciais remunerados exigem apólice de seguro contra terceiros (RETA) e identificação visível do operador no equipamento.
No controle aéreo, o DECEA exige observador visual presencial (spotter) em voos FPV. A diretriz consta na instrução ICA 100-40 (Edição 2026). O assistente mantém linha de visão contínua com a aeronave para alertar sobre perigos externos.
Equipamentos de rádio e vídeo devem respeitar limites da ANATEL (Resolução nº 680 e Ato nº 14448/2017). Isso garante conformidade legal.
Perguntas Frequentes sobre Controladora de Voo FPV
Qual a diferença prática entre processadores F405 e F722?
A diferença central está na velocidade e na compatibilidade das portas seriais. O chip STM32 F722 opera a 216 MHz com arquitetura Cortex-M7 e traz inversores de sinal em todas as portas UART. O chip F405 opera a 168 MHz e necessita de circuitos analógicos extras para ler sinais invertidos.
É seguro ligar o sistema DJI O4 em uma placa F405?
Sim, desde que a placa disponha de uma porta UART livre para dados MSP DisplayPort e um circuito BEC de 9V a 12V com capacidade de pelo menos 2 amperes contínuos. Placas que contam apenas com saída de 5V exigem a instalação de um regulador de tensão redutor externo.
Por que o sensor ICM-42688-P requer amortecimento de silicone?
O sensor ICM-42688-P possui sensibilidade mecânica muito elevada a vibrações de alta frequência geradas pelas hélices. Sem coxins amortecedores de silicone macio, esse ruído mecânico satura o giroscópio e gera superaquecimento nos motores por amplificação da malha PID.
O que causa o desligamento repentino de vídeo por brownout?
O brownout ocorre quando o circuito eliminador de bateria não tolera os picos de consumo exigidos pelo transmissor de vídeo digital em acelerações fortes. A tensão da linha sofre queda acentuada temporária, forçando o transmissor a reiniciar e deixando o piloto sem visão nos óculos.
Quantas portas UART são ideais em um drone FPV moderno?
Recomenda-se escolher uma placa com pelo menos quatro a cinco portas UART físicas independentes. Essa quantidade viabiliza a integração simultânea do receptor de radiocontrole, da unidade de vídeo digital, da telemetria do ESC e do módulo de GPS com salvamento automático.
