
O ESC de drone é o circuito de potência responsável por acionar os motores sem escovas. Ele converte a corrente contínua da bateria em pulsos trifásicos.
A sigla ESC significa Electronic Speed Controller, traduzido como Variador Eletrônico de Velocidade. Ele funciona como o sistema muscular da aeronave.
Sem esse componente, os motores sem escovas de um quadricóptero não conseguem girar. O controlador ajusta a rotação de cada hélice milhares de vezes por segundo.
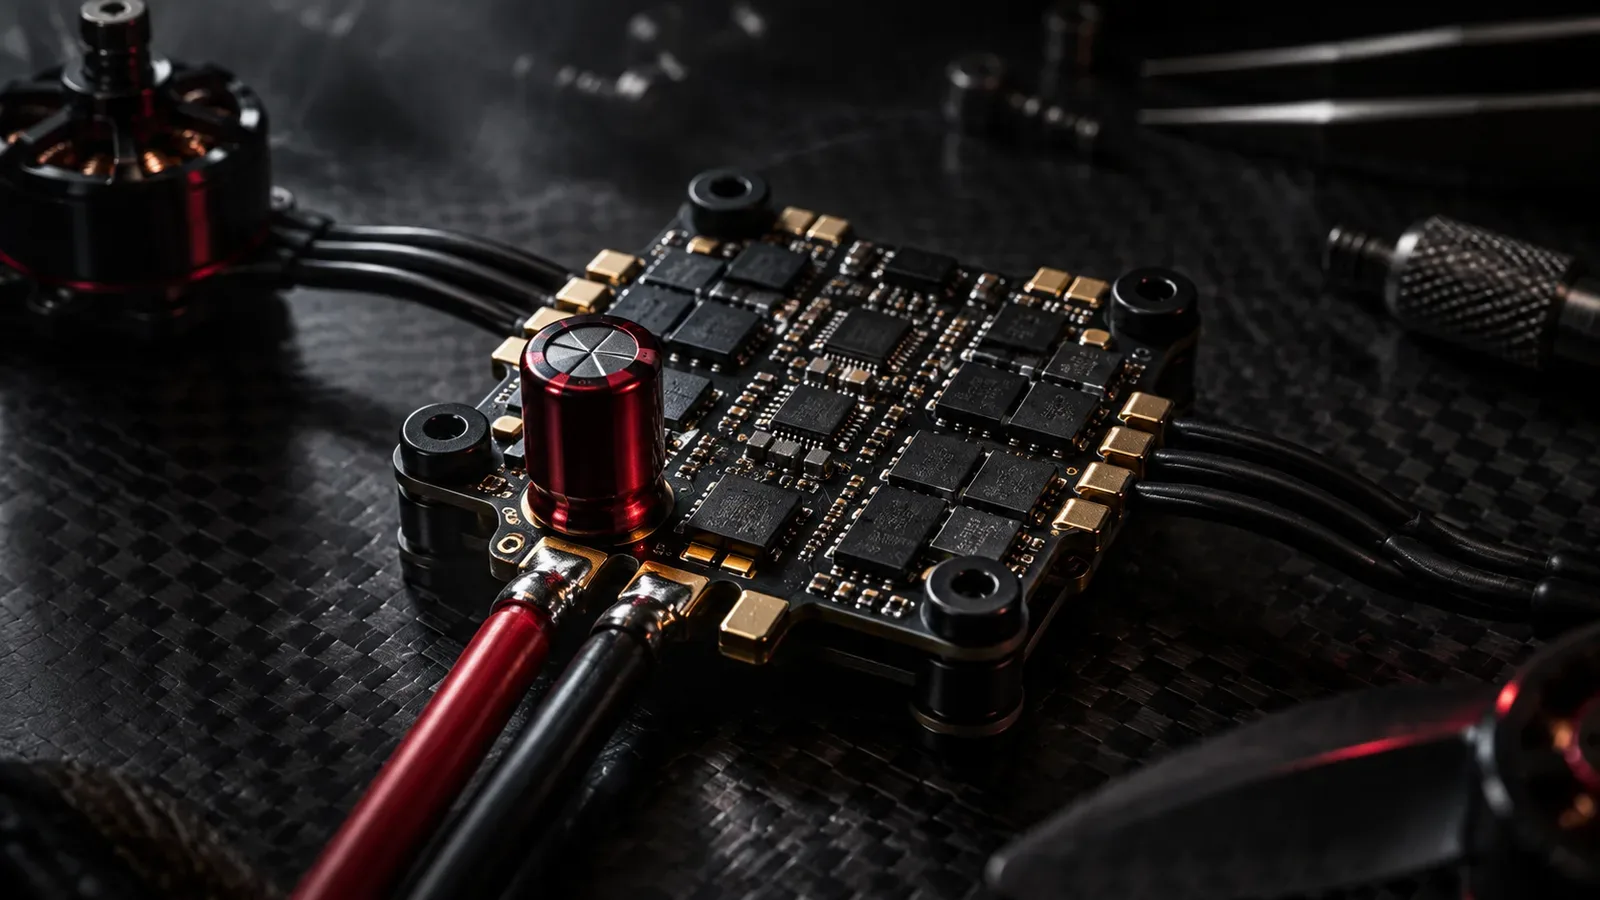
Como funciona um ESC de drone na prática?
O ESC de drone opera como um inversor trifásico de alta velocidade. Ele utiliza transistores semicondutores MOSFET para ligar e desligar a energia da bateria nos três enrolamentos do motor. Esse chaveamento sequencial cria um campo magnético giratório no estator, forçando os ímãs permanentes do rotor a girar em sincronia.
Em motores elétricos tradicionais de brinquedos ou ferramentas antigas, escovas físicas de carvão realizavam essa comutação mecánica. Esse contato direto gerava faíscas, atrito parasita e desgaste prematuro.
Nos drones contemporâneos, a indústria adota motores sem escovas (Brushless DC ou BLDC). Eles dependem totalmente de comutação eletrônica externa para alternar as polaridades das bobinas.
Para controlar cada motor com precisão, o circuito interno do ESC reúne seis transistores MOSFET organizados em três pares de meio-ponte. Cada par alimenta uma das três fases de cobre conectadas ao motor.
Enquanto duas fases recebem pulsos positivos e negativos, a terceira fase permanece momentaneamente desligada. O microcontrolador do ESC aproveita essa pausa microscópica para ler a força contraeletromotriz (Back-EMF).
Essa leitura analógica revela a posição angular dos ímãs sem precisar de sensores físicos adicionais. O firmware sabe o instante exato de avançar para a próxima etapa do ciclo elétrico.
Para entender como a controladora orienta os eixos do drone antes de enviar os sinais, veja nosso guia sobre o que é drone FPV e visão imersiva.
| Critério de Engenharia | Motor Escovado Convencional (DC) | Motor Brushless com ESC (BLDC) |
|---|---|---|
| Mecanismo de Comutação | Escovas mecânicas de carbono em contato físico | Chaveamento eletrônico digital por transistores MOSFET |
| Fricção Interna e Desgaste | Alto atrito mecânico com produção de faíscas | Zero atrito físico; rotação apoiada sobre rolamentos |
| Eficiência Energética | 60% a 75% da energia convertida em empuxo | 85% a 92% de aproveitamento elétrico útil |
| Frequência de Chaveamento | Limitada pela rotação mecânica do coletor | 24 kHz a 96 kHz modulada por software |
| Vida Útil Operacional | Baixa; exige substituição periódica de escovas | Altíssima; limitada apenas pela lubrificação dos rolamentos |
Qual a diferença entre ESC individual, ESC 4 em 1 e placa All-in-One?
A diferença fundamental entre os modelos está na distribuição física dos circuitos eletrônicos na fuselagem do drone. O ESC individual aciona um único motor e fica soldado diretamente no braço de carbono. O modelo 4 em 1 concentra os circuitos dos quatro motores em uma única placa central.
A evolução dos chassis de corrida e cinema FPV acelerou a transição para sistemas compactos. Antigamente, cada braço de fibra de carbono carregava um ESC individual encapado com tubo termoencolhível.
Essa montagem exigia doze fios de alimentação distribuídos pela estrutura. Além de aumentar a resistência aerodinâmica ao vento, os módulos nos braços sofriam danos diretos em colisões com árvores e solo.
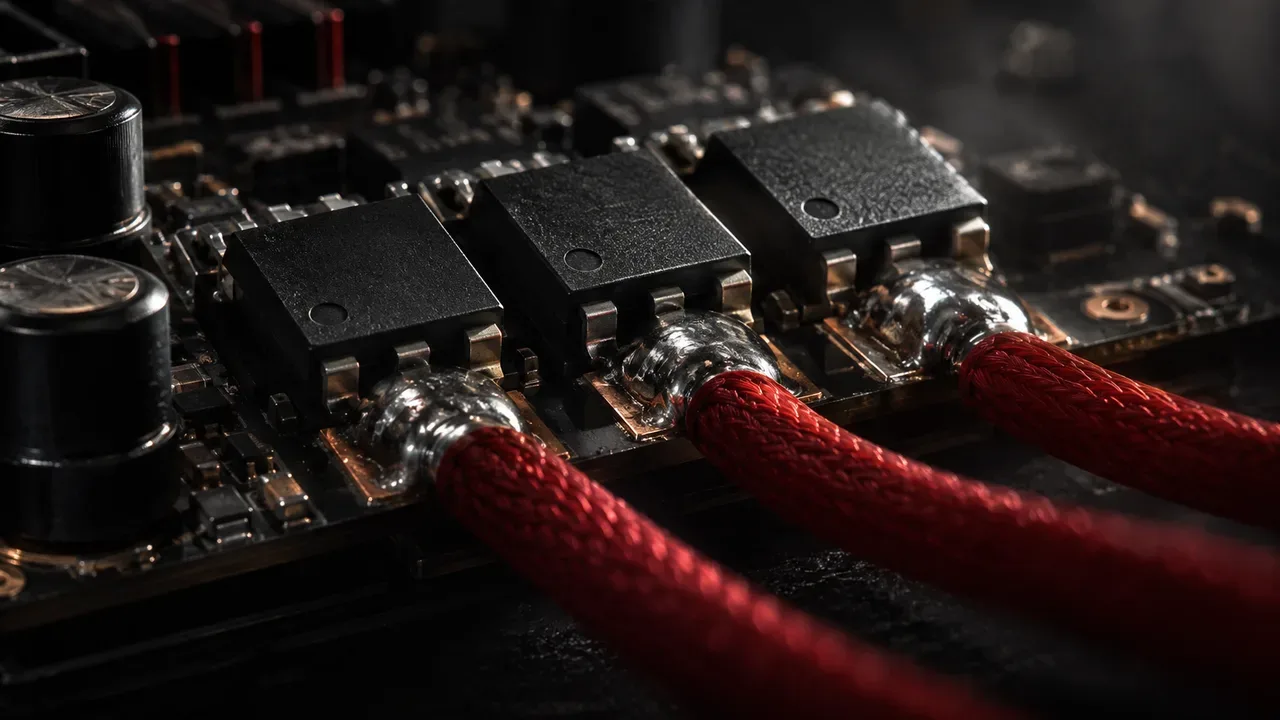
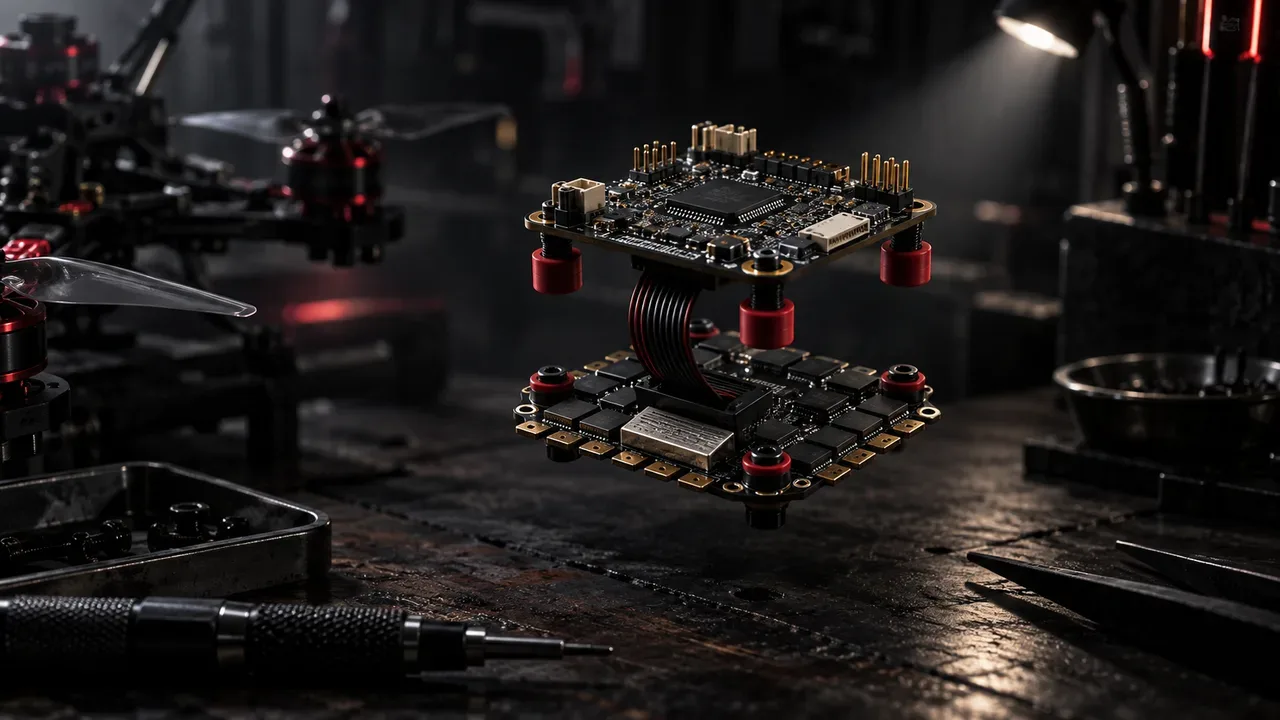
Hoje, o padrão consagrado em drones de cinco polegadas é o ESC 4 em 1. Ele reúne vinte e quatro transistores MOSFET em uma placa de circuito impresso de alta densidade.
A placa fica protegida no interior do chassi, logo abaixo da controladora de voo (stack). Um cabo de fita flexível de oito vias conecta as duas placas, eliminando cablagens expostas.
Já em microdrones do tipo Tiny Whoop ou Toothpick, o espaço interno é escasso. Nesses casos, os projetistas adotam placas All-in-One (AIO).
As placas AIO integram os quatro ESCs, o microprocessador de voo e o receptor de rádio na mesma peça. O benefício é a drástica redução de gramas, embora uma queima pontual inutilize o conjunto inteiro.
Se você pretende soldar sua própria eletrônica na bancada, consulte nosso passo a passo completo sobre como montar um drone FPV do zero.
| Característica | ESC Individual de Braço | ESC 4 em 1 de Coluna (Stack) | Placa Integrada All-in-One (AIO) |
|---|---|---|---|
| Posicionamento no Drone | Fixado sobre o braço de carbono sob a hélice | Montado no centro do chassi sobre amortecedores | No núcleo da fuselagem sem placas secundárias |
| Padrões de Furação | Sem furação padrão; fixado com fita adesiva | 20x20 mm ou 30.5x30.5 mm com parafusos M2 e M3 | 25.5x25.5 mm com ilhas de montagem direta |
| Custo de Reparo | Baixo; substitui-se apenas o braço avariado | Médio; queima de uma via exige troca da placa | Alto; defeito em um motor descarta a placa inteira |
| Resfriamento Térmico | Excelente; recebe fluxo contínuo de ar da hélice | Médio; depende de dissipadores de alumínio no chassi | Crítico; componentes muito próximos em placas finas |
| Uso Principal | Cinelifters pesados X8 e drones de longo alcance | Drones de cinema 5", freestyle e corridas | Microdrones Tiny Whoop e cinewhoops sub-250g |
Como calcular e dimensionar a amperagem correta de um ESC?
Para dimensionar a amperagem de um ESC, você deve cruzar o consumo elétrico máximo do motor com a corrente contínua da placa. O valor nominal do ESC precisa superar o pico do motor em pelo menos vinte e cinco por cento. Essa margem evita superaquecimento destrutivo durante manobras acrobáticas intensas.
Fabricantes de motores realizam ensaios de empuxo estático em bancadas padronizadas. As tabelas técnicas informam a corrente demandada em amperes para diferentes modelos de hélices e voltagens.
Se um motor 2207 de 1950KV consome 36 amperes sob aceleração máxima contínua, quatro motores exigirão alta demanda da bateria. Para esse conjunto, um ESC de 40 amperes operaria no limite térmico.
Qualquer rajada de vento ou hélice desbalanceada elevaria a temperatura dos transistores acima do limite seguro. O correto é aplicar a fórmula de segurança de engenharia:
I_esc ≥ I_max_motor × 1.25
Multiplicando 36 amperes por 1.25, encontramos o piso de 45 amperes. Portanto, a escolha ideal para esse drone é um ESC nominal de 50A ou 55A contínuos.
Outro fator vital é a distinção entre corrente contínua e corrente de pico (burst). A corrente contínua expressa a energia que a placa dissipa sem queimar por tempo indeterminado.
A corrente de pico tolera sobrecargas de curta duração, geralmente de cinco a dez segundos. Um ESC classificado como 50A contínuo com pico de 60A suporta acelerações momentâneas sem desarmar.
A especificação de tensão também é rigorosa. Um ESC rotulado para 4S suporta até 16.8 volts. Conectar uma bateria 6S de 25.2 volts nessa placa destrói os MOSFETs instantaneamente no primeiro contato.
Para compreender como as baterias sustentam essas correntes elevadas sem arriar, leia o artigo sobre baterias para drone FPV e taxas de descarga.
Por que o capacitor Low ESR é obrigatório no ESC do drone?
O capacitor eletrolítico Low ESR é obrigatório para absorver picos transitórios de alta voltagem gerados pela frenagem regenerativa dos motores. Ao desacelerar bruscamente hélices em alta rotação, a energia magnética das bobinas retorna aos fios da bateria, induzindo picos que podem queimar os transistores da placa.
Os ESCs modernos utilizam uma tecnologia chamada frenagem ativa (Damped Light). Quando o piloto reduz a aceleração no rádio, o controlador freia o motor eletronicamente em milissegundos.
Essa parada abrupta interrompe fluxos de dezenas de amperes que circulavam pelos condutores. Pela lei da indução magnética, a interrupção rápida de corrente gera sobretensão instantânea:
V_pico = -L × (ΔI ÷ Δt)
Em uma aeronave alimentada por baterias 6S de 22.2 volts nominais, esses picos indutivos atingem mais de 45 volts. Se a placa não contar com filtragem adequada, a sobretensão destrói os MOSFETs.
Além de proteger os semicondutores, o capacitor atua como um escudo contra interferências eletromagnéticas. Ele suaviza o sinal elétrico geral da aeronave.
Sem esse filtro, ruídos de comutação invadem o transmissor de vídeo e a controladora de voo. Isso provoca linhas escuras nas imagens e vibrações parasitas nos sensores giroscópicos.
Para garantir durabilidade, pilotos utilizam capacitores de alumínio eletrolítico de alta frequência e baixa resistência equivalente (Low ESR). As marcas de referência incluem as linhas Rubycon ZLH e Panasonic FR.
Em drones de cinco polegadas com alimentação 6S, o padrão da indústria é soldar um capacitor de 35V ou 50V com capacitância de 470µF a 1000µF. Os terminais do capacitor devem ser soldados o mais rente possível às ilhas principais da bateria.
Para mitigar trepidações residuais que escapam da filtragem elétrica e chegam às câmeras, veja como aplicar a calibração de giroscópio e sensores inerciais.
Quais protocolos digitais e firmwares comandam o ESC?
Os protocolos digitais de ESC transmitem os comandos de aceleração da controladora em pacotes numéricos seriais imunes a ruídos elétricos. O padrão universal da indústria contemporânea é o DShot, que substituiu antigas modulações analógicas de largura de pulso e permitiu o envio bidirecional de dados do motor.
No passado, os drones dependiam do protocolo PWM convencional, herdado do aeromodelismo clássico. A controladora enviava pulsos cuja largura em microssegundos representava a força desejada.
Esse formato analógico exigia calibrar o ponto neutro e máximo dos motores antes de cada voo. Além disso, qualquer interferência eletromagnética alterava sutilmente a largura do pulso, provocando giros irregulares.
O surgimento do protocolo DShot (Digital Shot) transformou a confiabilidade dos sistemas multirotores. Desenvolvido em parceria com a comunidade Betaflight, o DShot transmite pacotes digitais de 16 bits.
O sinal carrega onze bits de resolução de aceleração, um bit de comando de telemetria e quatro bits de verificação cíclica de erros (CRC). Se o pacote sofrer interferência, o processador descarta o sinal corrompido.
Os números no nome do protocolo indicam a velocidade de transmissão de dados em quilobits por segundo:
- DShot300: Transmite dados a 300 kbps com taxa de atualização de cerca de 8 kHz. É o padrão mais estável para processadores compactos.
- DShot600: Opera a 600 kbps, entregando atualizações ultrarrápidas para pilotos de competição e manobras acrobáticas exigentes.
Com o recurso de DShot Bidirecional, o fio de sinal transmite ordens e recebe a telemetria do motor de volta no mesmo ciclo. O ESC informa a rotação elétrica exata das hélices em tempo real.
Essa leitura alimenta os filtros de RPM harmônicos do Betaflight. O sistema elimina as ressonâncias mecânicas das hélices antes que elas afetem os giroscópios, tornando o voo perfeitamente fluido.
No campo dos firmwares, os processadores de 8 bits utilizam comumente o software de código aberto Bluejay. Em plataformas avançadas de 32 bits, o firmware AM32 consolidou-se como o novo padrão independente para cinema e esporte.
Para estudar em profundidade a matemática dos filtros harmônicos e telemetria de motores, confira nosso artigo avançado sobre protocolos DShot bidirecional e RPM filter no cinema FPV.
Perguntas Frequentes sobre ESC de Drone
O que significa a sigla ESC em um drone?
A sigla ESC significa Electronic Speed Controller, cuja tradução literal é Variador Eletrônico de Velocidade. Trata-se do módulo eletrônico de potência encarregado de modular a rotação dos motores sem escovas da aeronave. Ele converte a corrente contínua da bateria em pulsos trifásicos ordenados pela controladora de voo.
O que acontece se a amperagem do ESC for menor que a do motor?
Se a capacidade do ESC for inferior à corrente exigida pelo motor, os transistores MOSFET superaquecerão rapidamente sob aceleração plena. Esse estresse térmico derrete soldas internas e provoca o colapso dos semicondutores por curto-circuito. Quando isso acontece no ar, o motor para instantaneamente e a aeronave cai desgovernada.
Posso usar uma bateria 6S em um ESC classificado para 4S?
Não, conectar uma bateria de maior voltagem em um ESC dimensionado para menor tensão destrói o circuito no primeiro instante de contato. Uma bateria 4S totalmente carregada atinge 16.8 volts, enquanto um conjunto 6S chega a 25.2 volts. Essa sobretensão rompe a camada isolante dos MOSFETs, queimando a placa de forma irreversível.
Qual a diferença entre DShot300 e DShot600?
A diferença reside na taxa de transmissão de dados entre a controladora de voo e os controladores de velocidade. O DShot300 opera a uma velocidade de 300 quilobits por segundo, enquanto o DShot600 opera a 600 quilobits por segundo. Ambas as versões são digitais e contam com verificação de integridade, sendo o DShot300 amplamente indicado por sua alta imunidade a ruídos em fios longos.
É realmente necessário soldar o capacitor externo no ESC?
Sim, a instalação do capacitor eletrolítico Low ESR é obrigatória em praticamente todas as montagens modernas de quatro a seis células. Ele drena os picos transitórios gerados pela frenagem ativa dos motores e protege os MOSFETs contra queima por sobretensão. Além disso, o capacitor limpa o sinal de vídeo, prevenindo chuviscos na imagem dos óculos.
O que é o sensor de corrente presente no ESC 4 em 1?
O sensor de corrente é uma resistência metálica de valor extremamente baixo, chamada resistor de shunt, instalada na linha principal de alimentação. Ao medir a diminuta queda de tensão que atravessa essa peça, o circuito calcula o consumo elétrico instantâneo em amperes e os miliamperes-hora consumidos. Essas informações são exibidas na tela dos óculos do piloto via telemetria OSD.
Conclusão
O ESC de drone é um componente crítico da cadeia de propulsão de qualquer aeronave pilotada em primeira pessoa.
Compreender o papel dos transistores MOSFET, a importância da folga de amperagem e a necessidade do capacitor previne prejuízos e garante voos estáveis.
Ao montar ou atualizar seu equipamento, dimensione a corrente com margem de segurança e adote protocolos digitais modernos como o DShot bidirecional.
