Montar um drone FPV do zero integra chassi de carbono, motores brushless e stack eletrônico. O processo exige solda precisa, fiação serial cruzada, validação com smoke stopper e configuração no Betaflight.
Construir o próprio equipamento transforma sua autonomia técnica. O diagnóstico de colisões no set torna-se imediato e o custo de reposição cai bastante. Cada solda bem executada garante estabilidade em manobras rápidas.
O que é necessário para montar drone FPV do zero?
Para montar drone FPV do zero você precisa de sete componentes centrais integrados sobre uma estrutura rígida. A lista fundamental reúne chassi, motores brushless, stack eletrônico, receptor de rádio, sistema de vídeo, capacitor e hélices.
O chassi de 5 polegadas em geometria True-X oferece ótimo equilíbrio. Braços de 5 milímetros absorvem impactos severos sem flexão.
Motores 2207 ou 2306 entregam empuxo linear constante. Em sistemas LiPo 6S de 22.2V nominais, adote motores com rotação entre 1750KV e 1960KV.
O stack agrupa o ESC 4-em-1 e a controladora de voo. A controladora processa cálculos giroscópicos velozes com chips STM32 F7 ou H7.
O receptor opera no protocolo aberto ExpressLRS 2.4GHz com baixa latência. Esse padrão assegura sinal estável mesmo atrás de obstáculos.
O capacitor Low-ESR de 35V e 1000µF estabiliza a alimentação geral. Ele absorve picos gerados pela frenagem regenerativa dos motores.
| Componente | Padrão Recomendado (5" 6S) | Função no Drone FPV |
|---|---|---|
| Chassi | Fibra de carbono 5" (braços 5 mm) | Suporte estrutural e rigidez |
| Motores | Tamanho 2207 ou 2306 (1750KV a 1960KV) | Empuxo linear em 6S |
| ESC 4-em-1 | 45A a 60A contínuos (DShot600) | Comutação elétrica dos motores |
| Controladora (FC) | STM32 F722 ou H743 com giroscópio | Loop PID e filtros de voo |
| Receptor de Rádio | ExpressLRS 2.4GHz com antena T | Telemetria e comandos do piloto |
| Sistema de Vídeo | Digital HD (DJI O3 / Walksnail) | Transmissão de imagem em tempo real |
| Capacitor | 35V 1000µF Low-ESR | Filtragem de picos de tensão |
| Hélices | Tripás 5x4.3x3 em policarbonato | Conversão de torque em empuxo |
Passo a passo para montar drone FPV: checklist das 6 etapas essenciais
O passo a passo para montar drone FPV organiza-se em seis etapas lógicas de bancada. A sequência correta começa no chassi e nos motores. Depois seguem soldas elétricas, ligações seriais, teste com smoke stopper e calibração no Betaflight.
Pular etapas ou energizar o conjunto sem validação prévia queima placas caras. Cada fase exige inspeção visual atenta antes do próximo passo.
- Etapa 1 — Chassi: Fixação dos braços de carbono com parafusos métricos e aplicação de trava-rosca azul médio.
- Etapa 2 — Motores: Instalação dos motores nos braços, conferindo o comprimento dos parafusos para não tocar o estator.
- Etapa 3 — Trem de força: Soldagem do conector XT60, capacitor Low-ESR e fios dos motores no ESC 4-em-1.
- Etapa 4 — Conexões seriais: Encaixe do chicote do ESC e solda cruzada dos pinos seriais do receptor e do vídeo.
- Etapa 5 — Smoke Stopper: Teste de continuidade com multímetro e primeira ligação com limitador de corrente.
- Etapa 6 — Betaflight: Calibração da IMU, alinhamento do giroscópio, seleção de UARTs, DShot600 e filtros de RPM.
Ferramentas de bancada e insumos obrigatórios para a montagem
As ferramentas para montar drone FPV incluem ferro potente, estanho eutético 63/37, multímetro digital, chaves hexagonais e smoke stopper. Esses itens garantem precisão mecânica e impedem danos térmicos ou curtos durante o trabalho.
Ferros portáteis modernos como TS101 ou Pinecil operam entre 65W e 90W. Essa potência garante calor estável nos planos grossos de terra da placa.
O estanho 63/37 funde a 183°C. Essa liga não passa por estado intermediário, o que elimina soldas frias e quebradiças.
A pasta de fluxo remove óxidos do cobre. O fluxo facilita a transferência térmica e faz o estanho abraçar o fio.
O trava-rosca azul impede que vibrações dos motores soltem parafusos. Nunca utilize trava-rosca vermelho, pois ele impede desmontagens.
O multímetro digital permite checar cada pad soldado antes de ligar a bateria. Uma rápida medição de continuidade previne prejuízos elevados.
A técnica de soldagem segura em placas eletrônicas de FPV
A soldagem segura em drones FPV exige rápida transferência térmica para preservar os componentes eletrônicos. Ajuste o ferro entre 380°C e 400°C com ponta chanfrada larga, utilize fluxo abundante e finalize cada ponto em no máximo três segundos.
Pads de alimentação conectam-se a camadas grossas de cobre que dissipam calor rápido. Soldar com ponta fina força a placa por tempo excessivo e solta as trilhas.
A ponta chanfrada cria ampla área de contato. Aplique fluxo no pad, encoste a ponta por um segundo e alimente o estanho com firmeza.
Estanhe previamente as pontas desencapadas dos cabos flexíveis de silicone. Com cabo e pad estanhados, basta unir as partes em dois segundos de calor limpo.
A junta ideal apresenta acabamento espelhado e formato arredondado. Formato opaco ou irregular indica solda fria sujeita a quebra em impactos.
Montagem mecânica do chassi e fixação dos motores
A montagem mecânica do chassi inicia pelo travamento dos braços de carbono com parafusos estruturais. Em seguida, fixe os quatro motores brushless com parafusos curtos que não toquem as bobinas do estator.
Parafusos longos demais penetram a base do motor e amassam os fios de cobre. Esse contato cria curto-circuito que destrói o ESC no armamento.
Olhe pela lateral da base do motor antes do aperto final. Mantenha pelo menos meio milímetro de folga visível entre o parafuso e o enrolamento.
Proteja os fios dos motores com fita de acetato ao longo dos braços. Esse reforço impede que hélices flexíveis cortem a fiação em batidas.
Instale amortecedores de silicone nos parafusos de sustentação do stack. O isolamento macio filtra ruídos antes que eles atinjam o sensor giroscópico.
Oriente o ESC com os terminais de alimentação voltados para a traseira do chassi. Essa posição encurta o cabo da bateria e reduz resistência elétrica.
Soldagem do trem de força: ESC, capacitor e conector XT60
O trem de força conduz correntes elevadas entre a bateria LiPo e os motores. Solde primeiro o capacitor Low-ESR e o conector XT60 nos terminais principais, respeitando com rigor absoluto a polaridade indicada na placa.
Inverter os polos positivo e negativo destrói os transistores MOSFET do ESC 4-em-1. Verifique com atenção os sinais gravados no circuito antes da solda.
Mantenha os terminais metálicos do capacitor Low-ESR o mais curtos possível. Pernas compridas geram indutância parasita e reduzem a proteção contra surtos de tensão.
Solde os fios dos motores nos pads do ESC. A inversão do sentido de giro é feita via software no Betaflight Configurator.
Após concluir as soldas, limpe os resíduos com álcool isopropílico 99% e escova macia. Restos de fluxo acumulam umidade e causam fugas elétricas.
Diagrama elétrico: interligação da controladora, receptor e sistema de vídeo
A integração lógica do drone FPV interliga a controladora de voo aos periféricos por meio de portas seriais UART. O chicote de fábrica conecta o ESC à controladora, enquanto receptor de rádio e sistema de vídeo operam em conexões seriais cruzadas.
O cabo multipolar transporta alimentação, terra, sensor de corrente e sinais DShot. Verifique o encaixe correto de cada pino antes de plugar o conector.
O receptor ExpressLRS comunica-se via protocolo CRSF veloz. Conecte o pino TX do receptor ao RX de uma UART livre, e o RX ao TX da placa.
Alimente o receptor com a saída regulada de 5V da controladora. Comunicação serial exige que o pino transmissor ligue sempre ao receptor correspondente.
O transmissor de vídeo digital requer uma UART dedicada para renderizar o OSD gráfico. Alimente o módulo pela saída regulada de 9V ou 12V da controladora.
Trance os fios de sinal e alimentação da câmera de vídeo em espiral. O trançamento cancela ruídos eletromagnéticos e preserva a nitidez da imagem.
Controladora (FC)            Periférico (RX / VTX)
==================================================
5V Pad             --------> 5V (ExpressLRS RX)
GND Pad            --------> GND (ExpressLRS RX)
RX2 (UART 2 RX)    <-------- TX (ExpressLRS RX)
TX2 (UART 2 TX)    --------> RX (ExpressLRS RX)

9V/10V Pad (BEC)   --------> Power In (VTX Digital)
GND Pad            --------> GND (VTX Digital)
RX1 (UART 1 RX)    <-------- TX (VTX MSP DisplayPort)
TX1 (UART 1 TX)    --------> RX (VTX MSP DisplayPort)
O teste seguro do Smoke Stopper antes de plugar a bateria
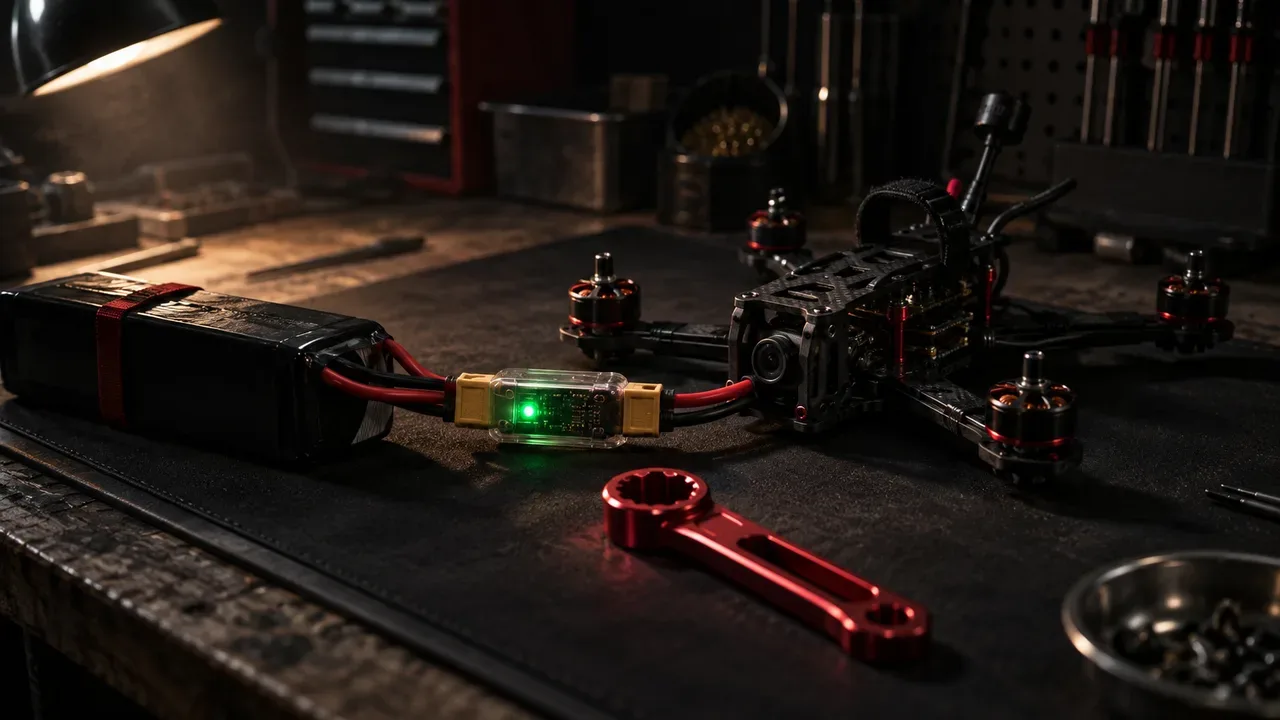
O teste de bancada com Smoke Stopper protege toda a eletrônica contra curto-circuito antes da primeira energização. Conecte esse limitador eletrônico de corrente entre a bateria LiPo e o conector XT60 sem instalar as hélices nos motores.
O Smoke Stopper monitora a corrente demandada pela placa em repouso. Em condições normais, o drone consome entre 100mA e 350mA contínuos.
Se houver uma ponte de estanho ou inversão de polaridade, a corrente sobe. O circuito inteligente do Smoke Stopper corta a energia em microssegundos.
O LED verde indica circuito desimpedido e seguro. O LED vermelho piscando denuncia curto-circuito imediato na fiação.
Caso o dispositivo desarme, desconecte a bateria no mesmo instante. Utilize um multímetro na escala de continuidade para localizar o ponto de contato indevido.
Mantenha sempre esta regra de segurança inegociável na bancada: nunca teste o drone com hélices instaladas. Motores potentes sem carga podem disparar de modo imprevisto e provocar cortes profundos.
Configuração inicial passo a passo no Betaflight
A configuração no software Betaflight calibra os sensores inerciais da controladora e programa os comandos recebidos do rádio. Conecte a placa ao computador por cabo de dados USB, abra o configurador oficial e calibre o acelerômetro sobre uma mesa nivelada.
Na aba Portas, ative a opção Serial RX na linha correspondente à UART do receptor ExpressLRS. Na linha do vídeo digital, selecione a função VTX (MSP + DisplayPort).
Na aba Motores, adote o protocolo digital moderno DShot600 e ligue o Bidirectional DShot. Esse protocolo digital lê os giros de cada motor em tempo real com precisão.
Informe o número 14 no campo de polos magnéticos dos motores 2207 e 2306. Na aba de ajuste de PID, confirme o acionamento do RPM Filtering da Betaflight com três filtros harmônicos ativos.
O filtro de rotação remove frequências de ressonância mecânica antes dos cálculos giroscópicos. Isso mantém motores frios, economiza bateria e elimina oscilações em curvas bruscas.
Selecione o sentido de giro reverso Props Out, com pás frontais girando para fora. Essa configuração afasta sujeira da lente e melhora curvas fechadas.
Na aba Modos, vincule o comando de armar (ARM) a uma chave do rádio. Na aba Failsafe, determine a resposta para perda de sinal estritamente como a opção DROP.
Comparativo: montar drone FPV do zero versus comprar pronto (RTF)
Montar drone FPV do zero entrega autonomia técnica completa, menor custo de reposição e liberdade para reparos rápidos no próprio campo de voo. Por outro lado, modelos prontos de prateleira dispensam soldagem inicial, mas exigem módulos caros do fabricante em acidentes.
Quem constrói a própria máquina entende o papel de cada circuito integrado e nunca fica desamparado após uma colisão no set.
| Critério de Escolha | Montar do Zero (Custom Build 5") | Drone Pronto (RTF / DJI Avata) |
|---|---|---|
| Custo de Montagem / Compra | Médio com aquisição gradual de peças | Fixo e concentrado no pacote inicial fechado |
| Habilidades Exigidas | Soldagem eletrônica e setup no Betaflight | Operação básica de controle e app móvel |
| Tempo de Reparo no Campo | Imediato com ferro portátil e peças comuns | Lento com envio para assistência autorizada |
| Custo de Reposição de Braço | Baixo com braços avulsos de carbono | Elevado com substituição da carcaça inteira |
| Velocidade e Resposta Dinâmica | Máxima com motores 6S superando 160 km/h | Limitada por travas eletrônicas de fábrica |
| Customização de Firmware | Ampla com Betaflight e AM32 abertos | Fechada ao ecossistema do fabricante |
| Transporte de Câmeras Cinema | Excelente para modelos como câmeras de ação | Limitado exclusivamente ao sensor embutido |
Para pilotos que pretendem filmar profissionalmente ou praticar freestyle dinâmico, dominar a montagem própria é o melhor caminho técnico. A autonomia de bancada converte colisões corriqueiras em manutenções simples de dez minutos.
Marco regulatório e voo seguro no Brasil em 2026
Voar com drone FPV construído em bancada exige respeito integral às normas aeronáuticas brasileiras vigentes em 2026. Montar sua própria aeronave não isenta o piloto do registro obrigatório nem das autorizações de espaço aéreo militar e civil.
Sob o RBAC nº 100 da ANAC de 2026, drones acima de 250 gramas usados fora do lazer seguem o RBAC nº 100 e precisam de cadastro e seguro. O operador deve cadastrar o equipamento no sistema SISANT e afixar o número na fuselagem.
Sob a norma DECEA ICA 100-40, voos com óculos FPV exigem um observador visual ao lado do piloto. O observador mantém contato visual direto e vigilância contínua do espaço aéreo.
O limite de altitude para operações em áreas desimpedidas é de 120 metros acima do solo. Solicite sempre autorização prévia pelo sistema SARPAS do Departamento de Controle do Espaço Aéreo.
Perguntas Frequentes sobre Montagem de Drone FPV
Quanto custa montar um drone FPV completo no Brasil?
Construir um drone FPV de 5 polegadas custa entre R$ 2.200 e R$ 4.500 na aeronave, a depender da escolha de vídeo analógico ou digital. Equipamentos de solo como rádio transmissor, óculos FPV, baterias LiPo e carregador inteligente elevam o investimento total para a faixa de R$ 4.800 a R$ 9.500.
Vale a pena montar drone FPV do zero em vez de comprar pronto?
Sim, vale muito a pena montar drone FPV do zero para quem busca durabilidade e evolução técnica. O operador ganha capacidade de diagnosticar falhas no set de filmagem e economiza até 70% no conserto de peças quebradas em quedas comuns.
É difícil aprender a soldar peças de drone FPV para iniciantes?
Aprender a soldar placas de drone FPV é perfeitamente acessível com ferramentas adequadas e prática em placas de teste. Um ferro de solda potente com ponta chanfrada a 390°C e estanho eutético com fluxo garante juntas brilhantes e limpas logo nas primeiras tentativas.
Quais são os principais erros ao montar drone FPV pela primeira vez?
Os erros mais graves incluem parafusos compridos perfurando o motor, ausência de capacitor Low-ESR, inversão de polaridade no conector XT60 e ligar a bateria sem testar com Smoke Stopper. Esses descuidos provocam curtos instantâneos e queima irreparável de placas eletrônicas caras.
Por que o capacitor Low-ESR é obrigatório em drones 6S?
O capacitor Low-ESR absorve picos intensos de tensão causados pela frenagem regenerativa dos motores acionados pelo ESC. Em baterias de seis células, esses picos ultrapassam 35V e queimam os reguladores de voltagem da controladora se não houver amortecimento capacitivo imediato.
Posso voar em modo Acro logo após terminar a montagem?
Você só deve voar em modo Acro real após acumular de 20 a 30 horas de treino em simulador de drone no computador. Tentar pilotar em modo manual desprovido de reflexos musculares prévios resulta em colisão violenta nos primeiros segundos de decolagem.