
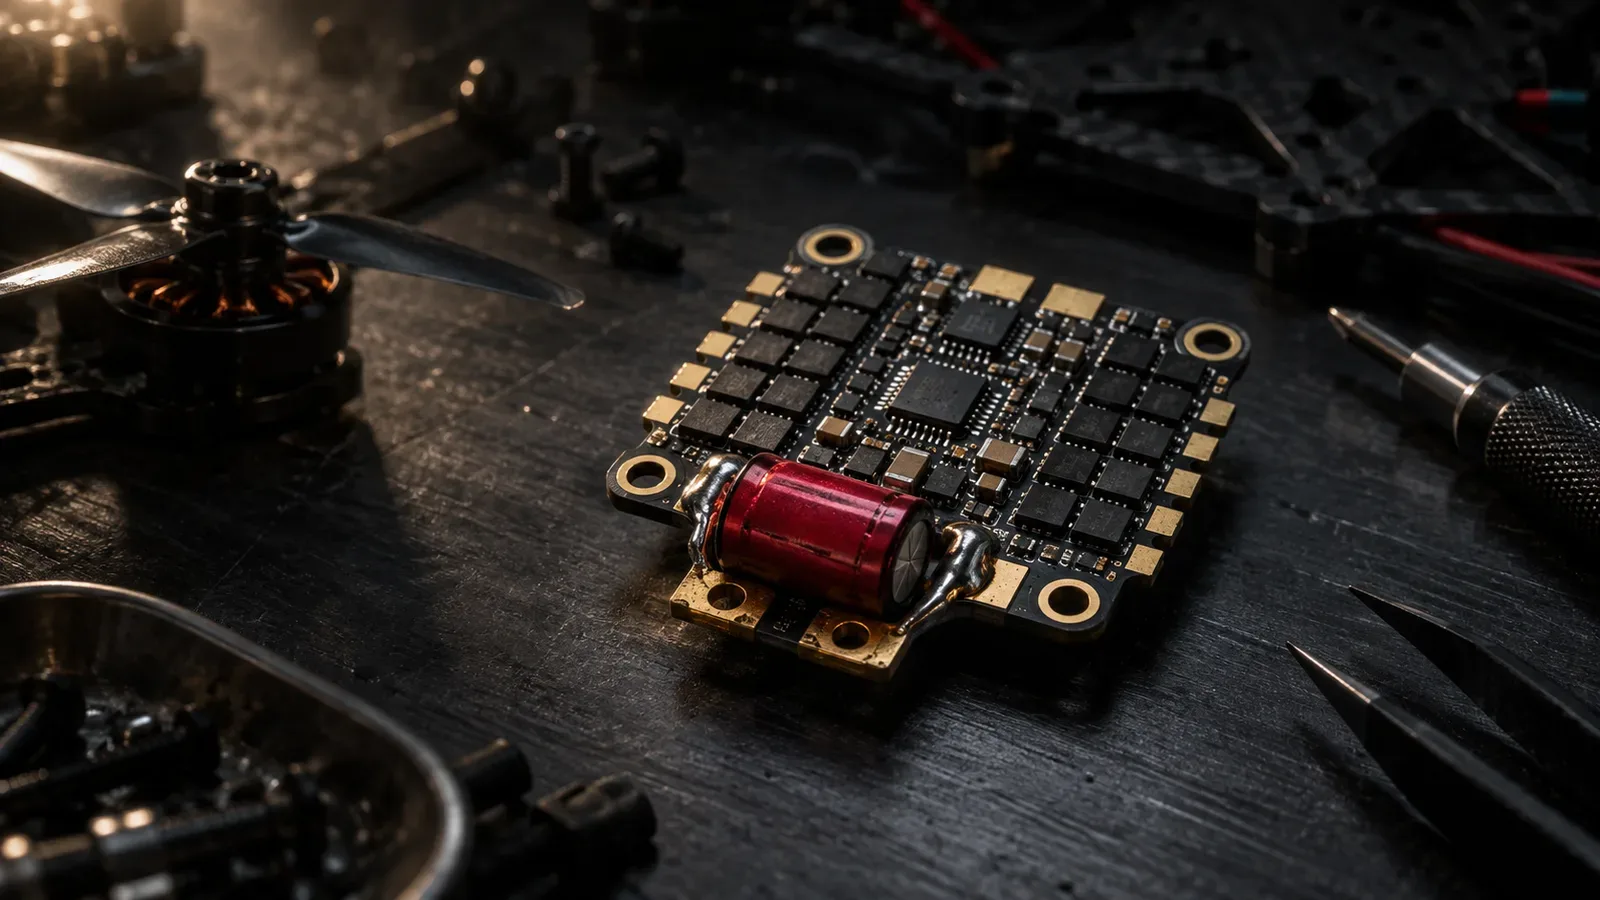
O ESC 4 em 1 é uma placa eletrônica que reúne quatro controladores de motor em um único circuito impresso. Ele substitui os quatro módulos individuais nos braços.
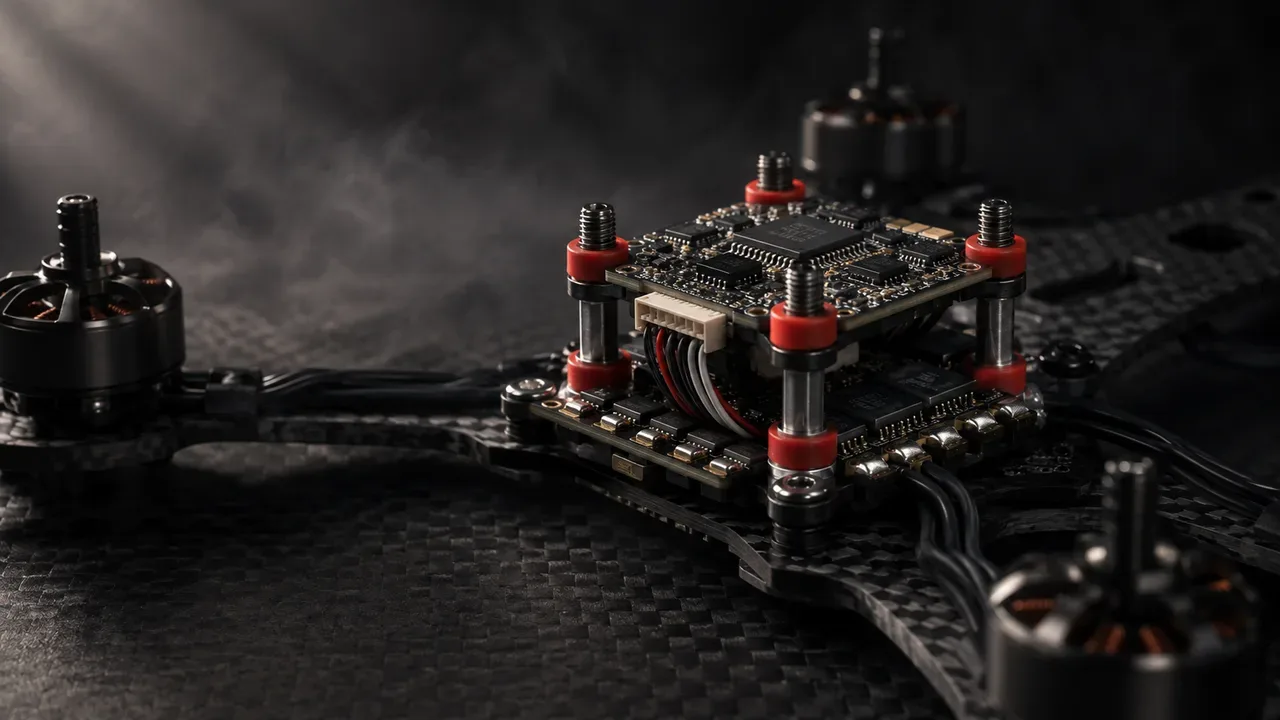
Essa arquitetura monolítica é instalada na coluna central do drone, logo abaixo da controladora de voo. Ela simplifica a montagem e protege os circuitos contra colisões.
Ao alimentar quatro motores sem escovas com corrente trifásica de alta frequência, a placa centraliza a fiação de potência. Isso reduz arrasto e elimina ruído elétrico.
O que é um ESC 4 em 1?
O ESC 4 em 1 é um módulo eletrônico que concentra quatro controladores de velocidade em uma única placa de circuito impresso. Ele converte a tensão contínua da bateria em sinais trifásicos alternados para girar os quatro motores sem escovas do quadricóptero. O componente fica fixado na coluna central de montagem.
No modelismo clássico, os drones utilizavam quatro placas separadas presas nos braços da aeronave. Esse método expunha os componentes a impactos diretos de galhos e detritos.
Com a evolução da microeletrônica, a indústria integrou todas as pontes de potência no centro da fuselagem. Essa mudança eliminou fios externos expostos.
A centralização das massas melhora a taxa de rotação da aeronave durante manobras rápidas. Menos peso nos braços reduz o momento de inércia em curvas fechadas.
Vale destacar uma distinção: no ecossistema de drones, a sigla ESC refere-se exclusivamente a Electronic Speed Controller. Ela não guarda relação com eletrodomésticos comerciais.
Para entender a base eletromecânica da comutação trifásica, consulte nosso artigo sobre o que é ESC de drone.
Anatomia e arquitetura interna de uma placa 4 em 1
Uma placa de ESC 4 em 1 reúne 24 transistores MOSFET de potência, microcontroladores dedicados, drivers de gate e um resistor shunt de corrente. Essa estrutura divide-se em quatro quadrantes idênticos interligados por barramentos comuns de alimentação positiva e aterramento.
Cada motor sem escovas precisa de três fases de alimentação alternada. Cada fase é comutada por dois transistores MOSFET organizados em meia-ponte.
Dessa forma, cada canal consome seis semicondutores. Somando os quatro motores, a placa aloja 24 transistores de potência soldados com precisão.
Microcontroladores modernos de 32 bits, como ARM Cortex-M0 STM32G071, processam a comutação. Eles gerenciam os pulsos sem sobrecarregar a controladora principal de voo.
O sensoriamento de corrente é realizado por um resistor shunt montado no conector XT60. Um amplificador da Texas Instruments traduz a queda de potencial em sinal analógico proporcional.
Placas de competição adotam circuitos impressos com 6 a 8 camadas de cobre de 3 oz a 4 oz. Essa massa metálica dissipa calor e suporta picos de até 300 ampères.
| Componente Interno | Quantidade Típica | Função Primária |
|---|---|---|
| Transistores MOSFET | 24 unidades | Comutação trifásica para os enrolamentos |
| Microcontrolador (MCU) | 1 ou 4 chips ARM 32-bit | Execução do firmware e cálculo de tempo de gate |
| Resistor Shunt | 1 unidade (0.5 a 1.0 mΩ) | Medição do consumo elétrico instantâneo |
| Diodo TVS | 1 unidade | Absorção de picos de tensão indutiva |
| PCB de Cobre Pesado | 6 a 8 camadas (3-4 oz) | Condução de corrente e espalhamento térmico |
Pinout e chicote de conexão com a controladora de voo
O chicote entre o ESC e a controladora utiliza um conector JST-SH miniatura. O padrão adota 8 a 10 vias condutoras flexíveis. Ele transmite alimentação contínua, terra e comandos digitais de aceleração.
Antes de energizar a aeronave, o piloto deve inspecionar a ordem dos pinos em ambas as pontas do cabo. Fabricantes diferentes adotam ordens distintas de pinagem.
Ligar um pino de bateria no terminal de sinal causará queima imediata do processador da FC. O diagrama serigrafado na placa precisa ser verificado com multímetro.
PINAGEM PADRÃO DO CONECTOR JST-SH (8 PINOS):
Pino 1 [VBAT] ---> Tensão bruta da LiPo (alimenta a FC)
Pino 2 [GND]  ---> Terra de referência elétrica comum (0V)
Pino 3 [M1]   ---> Sinal digital DShot do Motor 1
Pino 4 [M2]   ---> Sinal digital DShot do Motor 2
Pino 5 [M3]   ---> Sinal digital DShot do Motor 3
Pino 6 [M4]   ---> Sinal digital DShot do Motor 4
Pino 7 [CURR] ---> Tensão analógica do sensor de corrente
Pino 8 [TLM]  ---> Telemetria serial UART do ESC (RPM e temperatura)
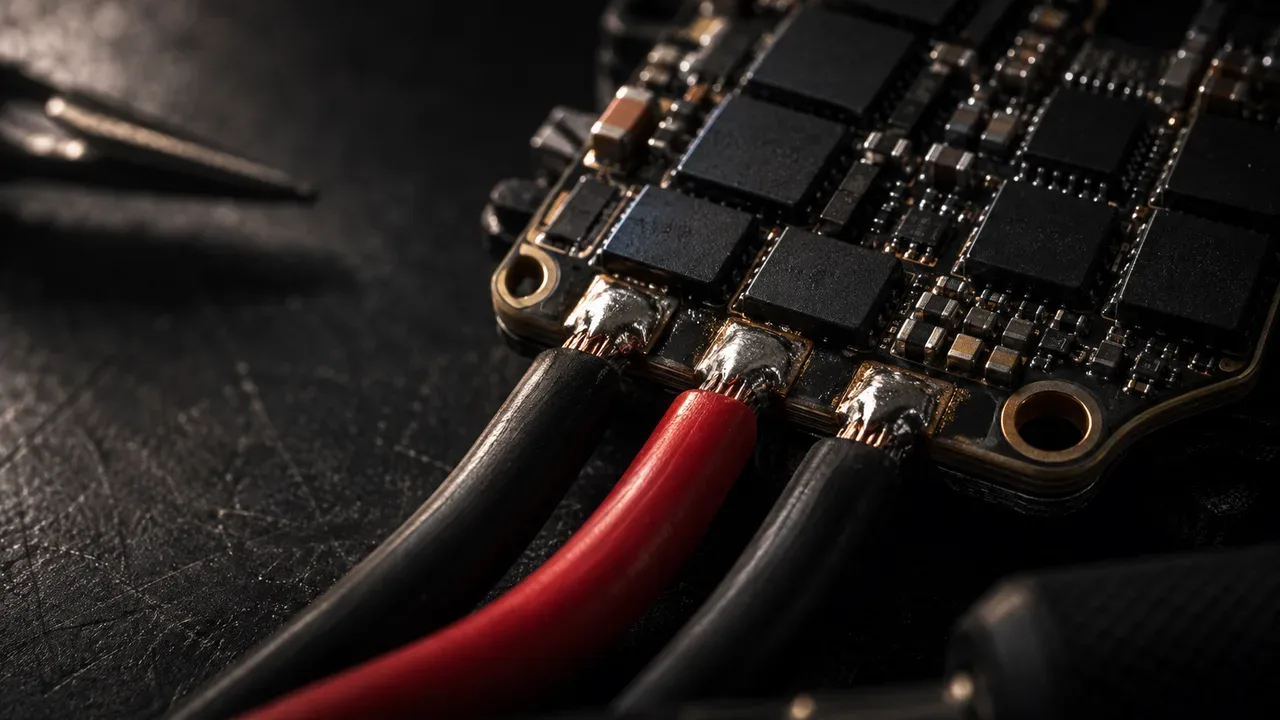
Nas bordas externas da placa, o fabricante posiciona doze ilhas de solda de cobre. Cada grupo de três ilhas recebe os fios de fase de um motor.
A inversão do sentido de giro do motor não requer inverter fios soldados. Essa alteração é realizada no configurador de software do firmware.
Dimensionamento elétrico: 45A, 60A ou 80A contínuos?
O dimensionamento correto da amperagem do ESC 4 em 1 evita queima prematura dos transistores. A regra de segurança exige que a corrente nominal da placa supere em 25% o consumo máximo dos motores em bancada.
A relação de segurança segue a fórmula direta:
I_esc_continuo ≥ I_motor_max × 1.25
Em drones de 5 polegadas com baterias LiPo de 6 células (6S), cada motor consome até 40A em aceleração máxima. Quatro motores operando juntos exigem uma placa com suporte contínuo de pelo menos 55A a 60A.
Uma placa de 60A tolera picos transitórios de 70A a 75A durante arrancadas curtas. Essa tolerância absorve frenagens e manobras bruscas.
Aeronaves da classe cinelifter transportam câmeras de cinema com carga pesada. Esse peso eleva a corrente de sustentação contínua durante todo o voo.
Nesse cenário, utilize placas de 80A com dissipador usinado em alumínio CNC. A peça drena o calor dos componentes diretamente para o fluxo de ar das hélices.
Para entender a relação entre taxa de descarga da célula e consumo dos motores, leia nosso guia de baterias para drone FPV.
| Classe de Drone | Bateria | Corrente por Motor | ESC 4 em 1 Indicado | Pico (10s) |
|---|---|---|---|---|
| Micro Drone (2.5 a 3.5 pol) | 4S (14.8V) | 15A a 25A | 35A a 45A | 50A |
| Freestyle (5 polegadas) | 6S (22.2V) | 32A a 42A | 55A a 60A | 70A a 75A |
| Long Range (7 polegadas) | 6S (22.2V) | 35A a 48A | 65A a 70A | 80A |
| Cinelifter (X8 ou 8 pol) | 6S ou 8S | 50A a 65A | 80A a 100A | 110A a 120A |
Padrões de montagem: 20×20 mm vs 30.5×30.5 mm
Os padrões dominantes de montagem mecânica no ESC 4 em 1 são as furações de 20×20 mm e 30.5×30.5 mm. A escolha determina a capacidade térmica e a resistência física da coluna de voo.
O padrão compacto de 20×20 mm utiliza parafusos finos M2 ou M3. Ele é projetado para drones leves onde cada grama de massa estrutural é prioritário.
A área menor da placa limita o tamanho dos transistores. Por isso, essas placas costumam operar com correntes contínuas de até 45A ou 55A.
O padrão consagrado de 30.5×30.5 mm utiliza parafusos M3 e buchas de silicone. Ele oferece mais que o dobro de área útil de cobre em relação ao padrão compacto.
Essa área extra acomoda trilhas mais largas e dissipadores robustos. O calor gerado em acelerações prolongadas espalha-se de forma eficiente pela estrutura.
Para proteger os sensores contra ruídos mecânicos, a placa do ESC deve usar amortecedores de borracha. As buchas isolam a controladora contra vibrações de alta frequência.
Firmware e protocolos de comunicação: AM32, BLHeli e DShot
O firmware embarcado comanda os pulsos elétricos nos motores com base em ordens digitais da controladora. O padrão dominante da indústria é o protocolo digital DShot com telemetria bidirecional.
Protocolos antigos, como PWM analógico e OneShot, exigiam calibração periódica da faixa de aceleração. Variações de temperatura causavam assimetrias na rotação entre os motores.
O protocolo DShot envia pulsos seriais digitais imunes a oscilações de voltagem. Ele opera nas velocidades padrão DShot300 e DShot600.
O DShot bidirecional inverte o pulso de retorno na própria linha de sinal. O ESC envia a rotação de cada motor aos filtros de RPM. As diretrizes constam no guia do Betaflight.
No ecossistema de software, o firmware open-source AM32 Multi-Rotor ESC lidera os microcontroladores ARM modernos de 32 bits. Ele permite ajuste da frequência PWM entre 24 kHz e 128 kHz.
Essa afinação entrega voos suaves e menor aquecimento dos motores. Para entender a relação entre harmônicos e ruído, leia nosso estudo de ESC DShot e AM32 no cinema FPV.
ESC 4 em 1 vs ESCs individuais nos braços
A escolha entre o formato 4 em 1 e módulos individuais nos braços envolve aerodinâmica, proteção e custo de reparo. A arquitetura centralizada oferece menor arrasto e proteção mecânica, enquanto placas nos braços facilitam trocas parciais.
Braços de fibra de carbono sofrem impactos diretos contra o chão e galhos. Placas individuais fixadas nos braços ficam sujeitas a choques mecânicos e cortes de hélice.
No formato 4 em 1, a placa fica protegida no interior da fuselagem central de carbono. O fluxo de ar das hélices refrigera a torre sem expor os circuitos.
A desvantagem ocorre quando um único transistor queima. Na placa 4 em 1, a perda de um canal inutiliza a unidade principal ou exige reparo de solda avançado.
Em placas individuais, substitui-se apenas o módulo danificado por um custo baixo. No sistema 4 em 1, o valor de reposição da placa inteira é mais elevado.
| Critério de Comparação | ESC 4 em 1 na Torre Central | ESCs Individuais nos Braços |
|---|---|---|
| Proteção contra Batidas | Alta (protegido na fuselagem) | Baixa (exposto nos braços) |
| Momento de Inércia | Baixo (peso centralizado) | Alto (massa nas pontas dos braços) |
| Complexidade da Fiação | 1 chicote consolidado JST-SH | 16 fios longos distribuídos |
| Custo de Reposição de Canal | Placa inteira ou remapeamento | Troca de uma placa individual |
| Arrasto Aerodinâmico | Superfície limpa nos braços | Volume extra sobre os perfis |
Soldagem, capacitor Low ESR e proteção contra picos indutivos
A soldagem dos cabos principais e a adição de um capacitor Low ESR são passos vitais na montagem do ESC 4 em 1. A comutação simultânea de quatro motores gera transientes de contratensão capazes de queimar os MOSFETs.
A frenagem ativa desacelera as hélices forçando o motor a funcionar momentaneamente como gerador. Essa energia gera picos de alta frequência nas trilhas de entrada.
Essa tensão indutiva decorre da lei de indução:
V_pico = -L × (ΔI ÷ Δt)
A variável L representa a indutância dos fios da bateria e ΔI ÷ Δt reflete a variação rápida da corrente. Em baterias 6S de 22.2V, esses picos ultrapassam 45V se não forem absorvidos.
Solde um capacitor Low ESR de 35V a 50V nos terminais da bateria. Modelos Panasonic FR ou Rubycon ZLH de 470 µF a 1000 µF são ideais.
Corte os terminais metálicos do capacitor o mais curto possível. Terminais longos adicionam indutância parasita e diminuem a proteção dos circuitos.
Para analisar o comportamento do calor na torre de voo, consulte nossa análise sobre modelagem térmica e dissipação em VTX e ESC.
Diagnóstico de falhas e remapeamento de canal queimado
O teste de bancada no ESC 4 em 1 identifica curtos-circuitos antes que a bateria danifique a eletrônica. Após qualquer soldagem, conecte sempre um limitador de corrente do tipo Smoke Stopper na primeira ligação.
Se o dispositivo acusar curto-circuito, interrompa a alimentação. Em seguida, utilize o multímetro digital na escala de teste de diodos para inspecionar as saídas.
Coloque a ponta de prova preta no polo negativo do conector XT60 e toque a ponta vermelha nas doze ilhas de motor. A leitura normal apresenta queda entre 0.40V e 0.65V no diodo do MOSFET.
Caso o display indique 0.00V com bipe contínuo, um semicondutor está queimado em curto. Ligar a bateria sem proteção queimará as bobinas do motor correspondente.
Se apenas um canal estiver inoperante e você não tiver outra placa no momento, o Betaflight permite remapear o sinal desse motor via terminal CLI.
O piloto desabilita o canal queimado e vincula o sinal a um pad livre. Um ESC individual externo aciona o motor no braço:
# REMAPEAMENTO DE CANAL DANIFICADO NO BETAFLIGHT CLI:
# Desvincula o Motor 4 do conector JST original:
resource MOTOR 4 NONE

# Atribui o sinal do Motor 4 ao pad livre de LED:
resource MOTOR 4 B06

# Grava a alteração na memória da placa:
save
Esse recurso emergencial permite recuperar o drone de corrida preservando os três canais restantes funcionais no corpo da placa.
Perguntas frequentes sobre ESC 4 em 1
O que significa ESC 4 em 1 no drone FPV?
O ESC 4 em 1 é um circuito integrado que reúne quatro variadores eletrônicos de velocidade em uma única placa de circuito impresso. Ele comuta a corrente contínua da bateria em pulsos trifásicos para girar os quatro motores do drone.
Qual a diferença entre um ESC de 60A e um de 80A?
A diferença está na espessura das camadas de cobre e na capacidade térmica dos transistores de potência. Modelos de 60A equipam drones comuns de 5 polegadas em baterias 6S, enquanto modelos de 80A sustentam drones pesados de filmagem aérea.
Como ligar o cabo do ESC 4 em 1 na controladora de voo?
A ligação utiliza um chicote JST-SH de 8 a 10 vias com cabos de silicone flexíveis. O técnico precisa conferir a pinagem de alimentação, terra e sinais de motor entre os manuais das duas placas antes de ligar a bateria.
O que fazer se queimar apenas um canal no ESC 4 em 1?
O piloto pode substituir a placa ou isolar o canal danificado retirando os fios do motor correspondente. Pelo terminal do Betaflight, o comando do motor pode ser remapeado para um pad livre, acionando um ESC individual soldado no braço.
É obrigatório soldar capacitor no ESC 4 em 1?
Sim, o capacitor eletrolítico Low ESR de 35V a 50V soldado junto às ilhas da bateria é essencial. Ele absorve transientes indutivos e ruídos de chaveamento causados pela frenagem regenerativa dos quatro motores.
O que significa o pino de telemetria no conector do ESC?
O pino de telemetria envia dados de rotação dos motores, temperatura interna dos transistores e corrente instantânea consumida. Essas informações alimentam a tela OSD dos óculos e os filtros de controle de voo.
