
Multicóptero é uma aeronave de asa rotativa sustentada e propulsionada por três ou mais rotores acionados por motores elétricos independentes. Ao contrário dos helicópteros convencionais, ela não possui rotor de cauda nem articulações de prato cíclico. Todo o controle de direção decorre da variação eletrônica na rotação de cada hélice.
Essa categoria aeroespacial engloba a grande maioria dos drones civis e comerciais modernos. O termo multirrotor define exatamente a mesma arquitetura de propulsão distribuída.
Ao substituir ligações mecânicas complexas por processamento digital em tempo real, essas aeronaves tornaram o voo vertical acessível, confiável e preciso.
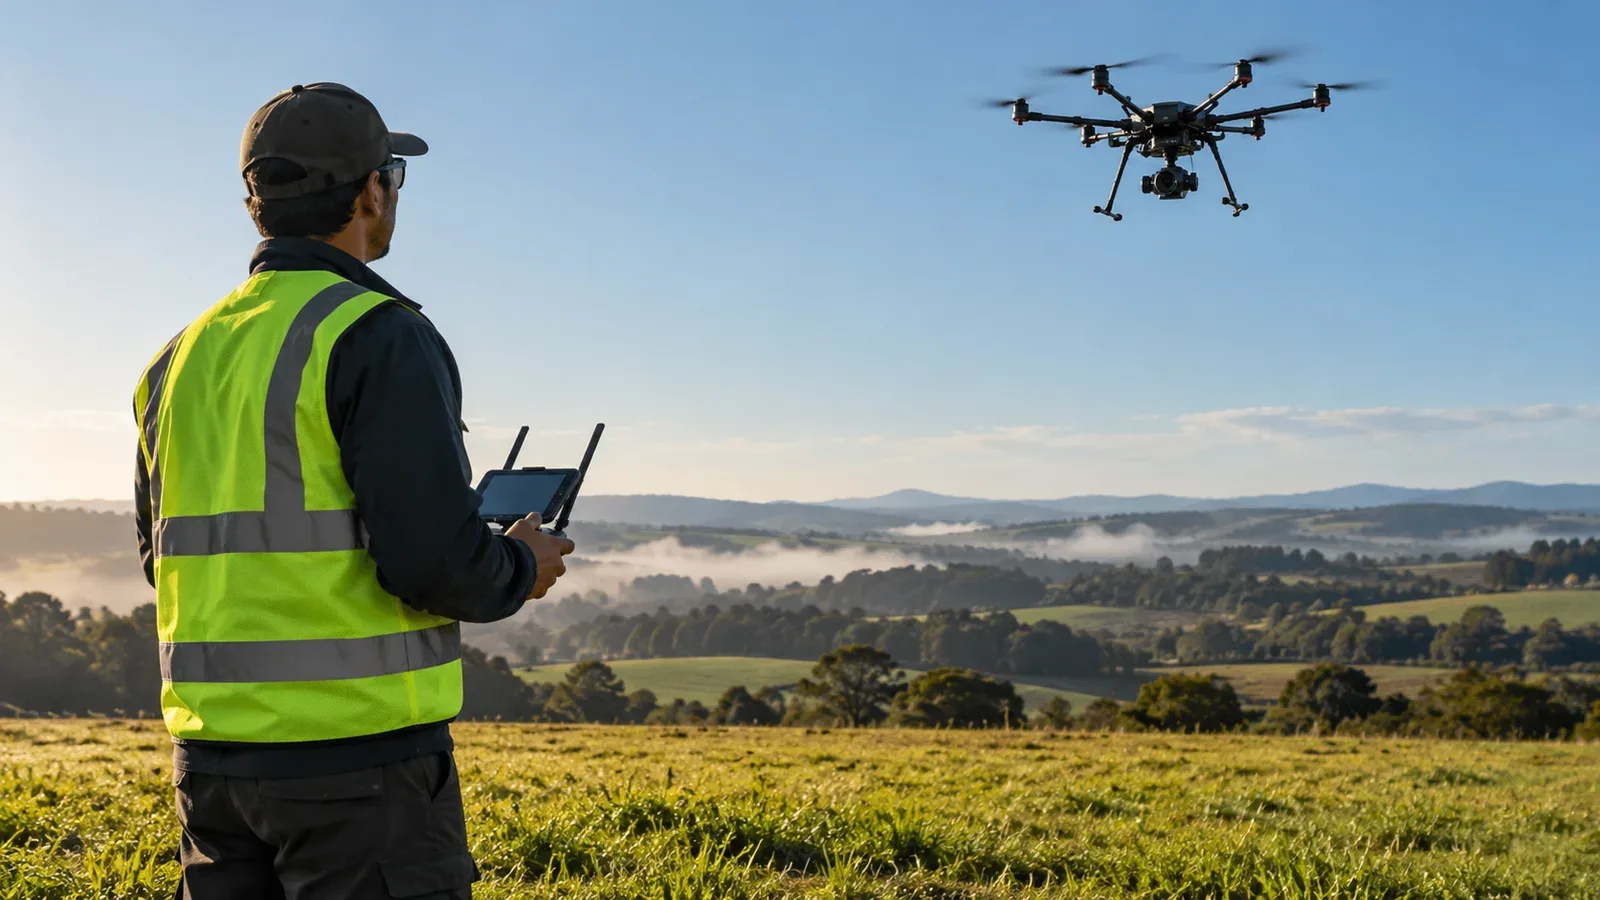
Como funciona a sustentação e o controle de voo em um multicóptero?
A sustentação e o controle de voo em um multicóptero funcionam pela modulação contínua da rotação de seus motores elétricos. Para subir, todos os motores aceleram juntos e aumentam o empuxo vertical. Para manobrar, a controladora altera a velocidade relativa entre os lados da aeronave, inclinando a estrutura no ar.
Cada hélice em movimento empurra o ar para baixo, gerando uma força de empuxo ascendente. Quando a soma dessa sustentação supera o peso total do veículo, a aeronave decola.
Para manter o equipamento pairado de forma estável, o empuxo total precisa igualar exatamente o peso da máquina. A física dessa sustentação segue as equações de momento da asa rotativa da NASA Aeronautics.
O equilíbrio em voo depende da anulação mútua do torque do motor. Pela Terceira Lei de Newton, todo motor que gira uma hélice aplica uma força de rotação oposta no chassi.
Para impedir que a fuselagem gire descontrolada no ar, os motores operam em pares contra-rotativos. Metade gira em sentido horário e metade em sentido anti-horário.
A controladora de voo lê sensores de aceleração e giroscópios centenas de vezes por segundo. Esses dados vêm de unidades inerciais MEMS de alta precisão.
Se uma rajada de vento inclinar a máquina, o processador acelera motores específicos para neutralizar o desvio. Esse processo estabiliza a atitude com resposta quase instantânea.
Para entender a integração desses sensores na aviônica de bordo, consulte nosso artigo sobre calibração de IMU e sensores de drone.
Qual a diferença mecânica entre um multicóptero e um helicóptero convencional?
A diferença mecânica central está na ausência de articulações móveis complexas e do rotor de cauda no multicóptero. O helicóptero utiliza um prato cíclico mecânico para inclinar o passo das lâminas e um rotor traseiro antitorque. O multicóptero emprega hélices de passo fixo e anula o torque com motores opostos.
Helicópteros tradicionais concentram toda a sustentação e controle em um único rotor principal. Esse sistema demanda engrenagens, bielas e rolamentos sujeitos a desgaste mecânico severo.
Se o rotor de cauda falhar em um helicóptero, a fuselagem gira sem controle sobre o próprio eixo. Esse evento costuma levar a acidentes graves imediatos.
No multicóptero, os motores conectam-se diretamente às hélices sem caixas de redução mecânica. Não existem peças articuladas para mudar a inclinação da hélice durante o giro.
Essa simplicidade estrutural reduz o custo de fabricação e simplifica a rotina de manutenção preventiva. O controle não é mecânico, mas puramente computacional.
Inversores eletrônicos conhecidos como ESCs recebem comandos digitais da controladora. Esses circuitos alteram a velocidade dos motores elétricos sem qualquer atrito mecânico intermediário.
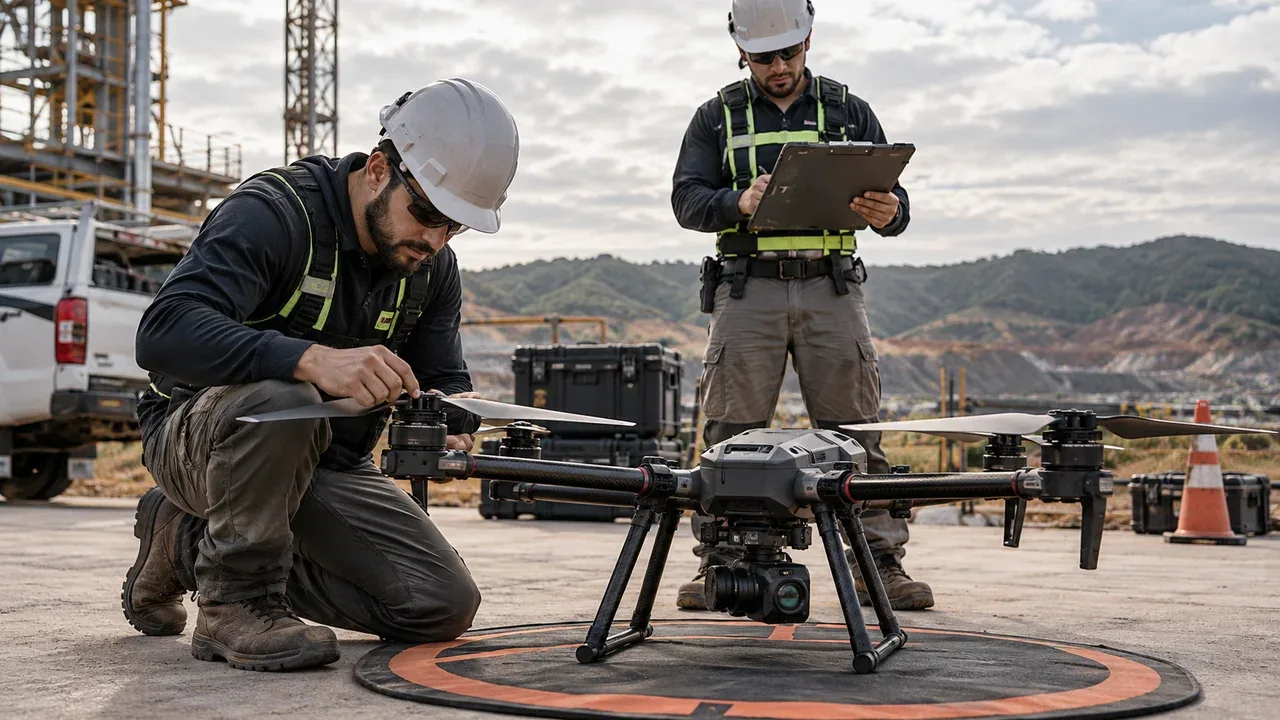
Quais são os principais tipos de multicópteros e suas geometrias?
Os principais tipos de multicópteros classificam-se pela quantidade de motores distribuídos na estrutura física do chassi. As configurações mais comuns incluem quadricópteros com quatro motores, hexacópteros com seis e octocópteros com oito. Existem também modelos coaxiais compactos com pares de motores sobrepostos no mesmo braço.
A disposição geométrica dos braços determina a estabilidade, a capacidade de carga útil e o comportamento aerodinâmico da aeronave em missão.
O quadricóptero é o formato mais popular no mercado global de drones civis e comerciais. Ele utiliza quatro motores montados em cruz ou em formato de X em torno do chassi central.
Essa arquitetura garante excelente relação entre peso estrutural, agilidade e custo. Detalhamos o funcionamento dessa plataforma em nosso guia sobre o que é quadricóptero.
O hexacóptero adiciona dois braços ao conjunto, totalizando seis rotores dispostos radialmente em ângulos de sessenta graus. Essa geometria eleva a capacidade de sustentação total para carregar sensores pesados.
O octocóptero utiliza oito rotores independentes distribuídos em círculo ou em arquitetura coaxial X8. Em modelos coaxiais, quatro braços sustentam oito motores em pares contra-rotativos sobrepostos.
Projetos abertos como o ArduPilot Copter padronizam essa numeração. O PX4 Autopilot detalha as matrizes de mixagem.
O que acontece quando um motor falha durante o voo?
O comportamento diante da falha de um motor depende diretamente da quantidade de rotores disponíveis na aeronave. Em quadricópteros, a perda de um único motor desequilibra o torque e provoca queda inevitável. Em hexacópteros e octocópteros, o computador de bordo compensa a perda nos rotores restantes e permite um pouso controlado.
Em uma máquina de quatro motores, cada rotor é responsável por um quarto da sustentação e metade do controle de guinada. A perda de um componente quebra o equilíbrio físico do sistema.
A aeronave tomba imediatamente na direção do braço inoperante e gira desgovernada até atingir o solo. Por isso, quadricópteros não oferecem tolerância ativa a falhas de motor.
Em hexacópteros, o algoritmo de controle detecta a perda instantânea de rotação. Ele recalcula a força aplicada aos cinco motores operantes em milissegundos.
A aeronave consegue manter o nivelamento básico no horizonte e descer em velocidade segura para preservar a carga útil.
Em octocópteros e coaxiais X8, a redundância de propulsão é ainda mais robusta. O sistema continua voando mesmo após a perda simultânea de até dois motores em posições opostas.
Essa proteção é indispensável para produções audiovisuais com câmeras de cinema de alto valor e para missões de segurança pública sobre áreas habitadas.
Como os multicópteros se comparam em capacidade e segurança?
A comparação entre as diferentes configurações de multicópteros envolve equilíbrios entre custo, complexidade mecânica, tempo de voo e redundância. Cada arranjo atende a demandas operacionais distintas na aviação não tripulada comercial e recreativa.
A tabela abaixo resume as características fundamentais entre helicópteros tradicionais e as três classes dominantes de multicópteros no mercado atual:
| Configuração | Quantidade de Rotores | Vantagem Principal | Tolerância a Falha de Motor | Aplicação Predominante |
|---|---|---|---|---|
| Helicóptero Convencional | 1 principal + 1 cauda | Maior eficiência aerodinâmica em cruzeiro longo | Nenhuma tolerância a quebra mecânica | Transporte aeromédico e missões tripuladas |
| Quadricóptero | 4 motores independentes | Estrutura leve, baixo custo e facilidade de transporte | Nenhuma tolerância (queda imediata) | Filmagem comercial leve, fotografia e drones FPV |
| Hexacóptero | 6 motores em arranjo radial | Equilíbrio entre empuxo elevado e segurança de voo | Tolera a perda de 1 motor com pouso controlado | Câmeras de cinema com gimbal e LiDAR |
| Octocóptero Coaxial X8 | 8 motores em pares sobrepostos | Chassi compacto, alta redundância e grande empuxo | Tolera a perda de até 2 motores não adjacentes | Cinema de alta gama e pulverização agrícola |
A escolha do equipamento depende da criticidade da missão e do valor dos equipamentos embarcados na aeronave.
Para operações cinematográficas dinâmicas e perseguições velozes, drones compactos oferecem respostas ágeis. Para voos autônomos com waypoints e ancoragem estática, a navegação via satélite é primordial, como explicamos em nosso artigo sobre drone com GPS.
Quais são as regras da ANAC e do DECEA para voar com multicópteros?
No Brasil, o voo com multicópteros é regulado pelo RBAC nº 100 da ANAC e pela instrução ICA 100-40 do DECEA. Drones acima de 250 gramas exigem cadastro obrigatório no sistema SISANT. Operações em espaço aéreo público demandam autorização prévia emitida pelo sistema SARPAS NG.
A regulamentação civil brasileira passou por uma consolidação definitiva com a aprovação da Resolução nº 805 da ANAC. Essa resolução aprovou o RBAC nº 100 da ANAC. Ela revogou formalmente a antiga regra transitória RBAC-E nº 94.
A nova legislação classifica as aeronaves remotamente pilotadas em três categorias de peso máximo de decolagem:
- Classe 3: Aeronaves com peso máximo de decolagem de até 25 quilos;
- Classe 2: Aeronaves com peso de decolagem entre 25 quilos e 150 quilos;
- Classe 1: Aeronaves de grande porte com peso superior a 150 quilos.
A imensa maioria dos multicópteros comerciais opera na Classe 3. O cadastro no SISANT gera um número de identificação que precisa ser afixado de forma legível no chassi da aeronave.
O controle do espaço aéreo brasileiro compete ao Departamento de Controle do Espaço Aéreo. A Instrução ICA 100-40 do DECEA regula esse acesso. Os voos exigem solicitação prévia no SARPAS NG.
O limite padrão de altitude para operações visuais comuns é de 400 pés, equivalente a 120 metros acima do solo. O operador deve manter uma distância horizontal de segurança mínima de 30 metros em relação a pessoas não anuentes.
Para qualquer atividade comercial, o operador deve contratar o Seguro RETA. A exigência decorre do Artigo 281 do Código Brasileiro de Aeronáutica.
Além disso, os transmissores de rádio e módulos de telemetria precisam portar o selo de homologação da Anatel.
Voos com óculos imersivos exigem observador visual ao lado do piloto. Explicamos essa regra em nosso guia sobre drone FPV.
Perguntas Frequentes Sobre Multicópteros
O que é um multicóptero e qual a relação dele com a palavra drone?
Multicóptero é o termo técnico para qualquer aeronave de asa rotativa com três ou mais motores elétricos independentes. O vocábulo popular drone é um apelido genérico informal que descreve qualquer veículo aéreo sem piloto humano a bordo. Todo drone movido por múltiplos rotores é, por definição aeronáutica, um multicóptero.
Por que o multicóptero não precisa de rotor de cauda?
O multicóptero dispensa o rotor de cauda porque utiliza pares de hélices girando em sentidos contrários. A força de rotação gerada pelos motores horários é cancelada com exatidão física pelos motores anti-horários. Essa neutralização mútua impede que a fuselagem gire em torno do próprio eixo durante o voo.
Um multicóptero consegue voar se perder um motor no ar?
O resultado da falha de um motor depende da configuração mecânica da aeronave. Em quadricópteros com apenas quatro rotores, a perda de um motor desequilibra o empuxo e derruba o aparelho imediatamente. Em hexacópteros e octocópteros, o computador de bordo compensa a perda e permite um pouso controlado.
Qual a diferença prática entre quadricóptero, hexacóptero e octocóptero?
A diferença prática reside na capacidade de carga útil, no custo operacional e na tolerância a falhas. Quadricópteros são leves e ágeis, sendo ideais para filmagens convencionais e recreio. Hexacópteros oferecem sustentação superior e segurança básica para câmeras pesadas. Octocópteros entregam empuxo elevado e redundância máxima para produções de cinema.
É obrigatório cadastrar o multicóptero na ANAC antes de voar?
Sim, qualquer multicóptero com peso total de decolagem superior a 250 gramas exige cadastro formal no SISANT da ANAC sob o RBAC nº 100. O número emitido deve ser afixado de forma visível e indelével na estrutura do aparelho. Além disso, cada voo externo requer autorização no SARPAS NG do DECEA.
Quais documentos o operador comercial de multicóptero precisa portar?
Para operações comerciais, o piloto remoto precisa portar a certidão de cadastro SISANT da aeronave e a apólice ativa do seguro obrigatório RETA. Também é necessário apresentar a autorização de voo emitida pelo SARPAS NG e equipamentos de rádio com selo da Anatel. O piloto precisa ter no mínimo dezoito anos.
