
A telemetria no drone FPV é a transmissão contínua de dados operacionais da aeronave para o piloto em tempo real. O sistema monitora parâmetros críticos de tensão, corrente, consumo elétrico, integridade de rádio e posicionamento por satélite.
Sem esse fluxo de dados, o voo depende apenas da câmera. Uma queda repentina de tensão na bateria pode derrubar a aeronave sem aviso prévio.
A telemetria transforma o radiocontrole em uma central de diagnóstico em solo. Ela emite avisos sonoros preventivos e grava coordenadas geográficas finais para resgate.
O Que É Telemetria no Drone FPV e Qual Sua Função em Voo
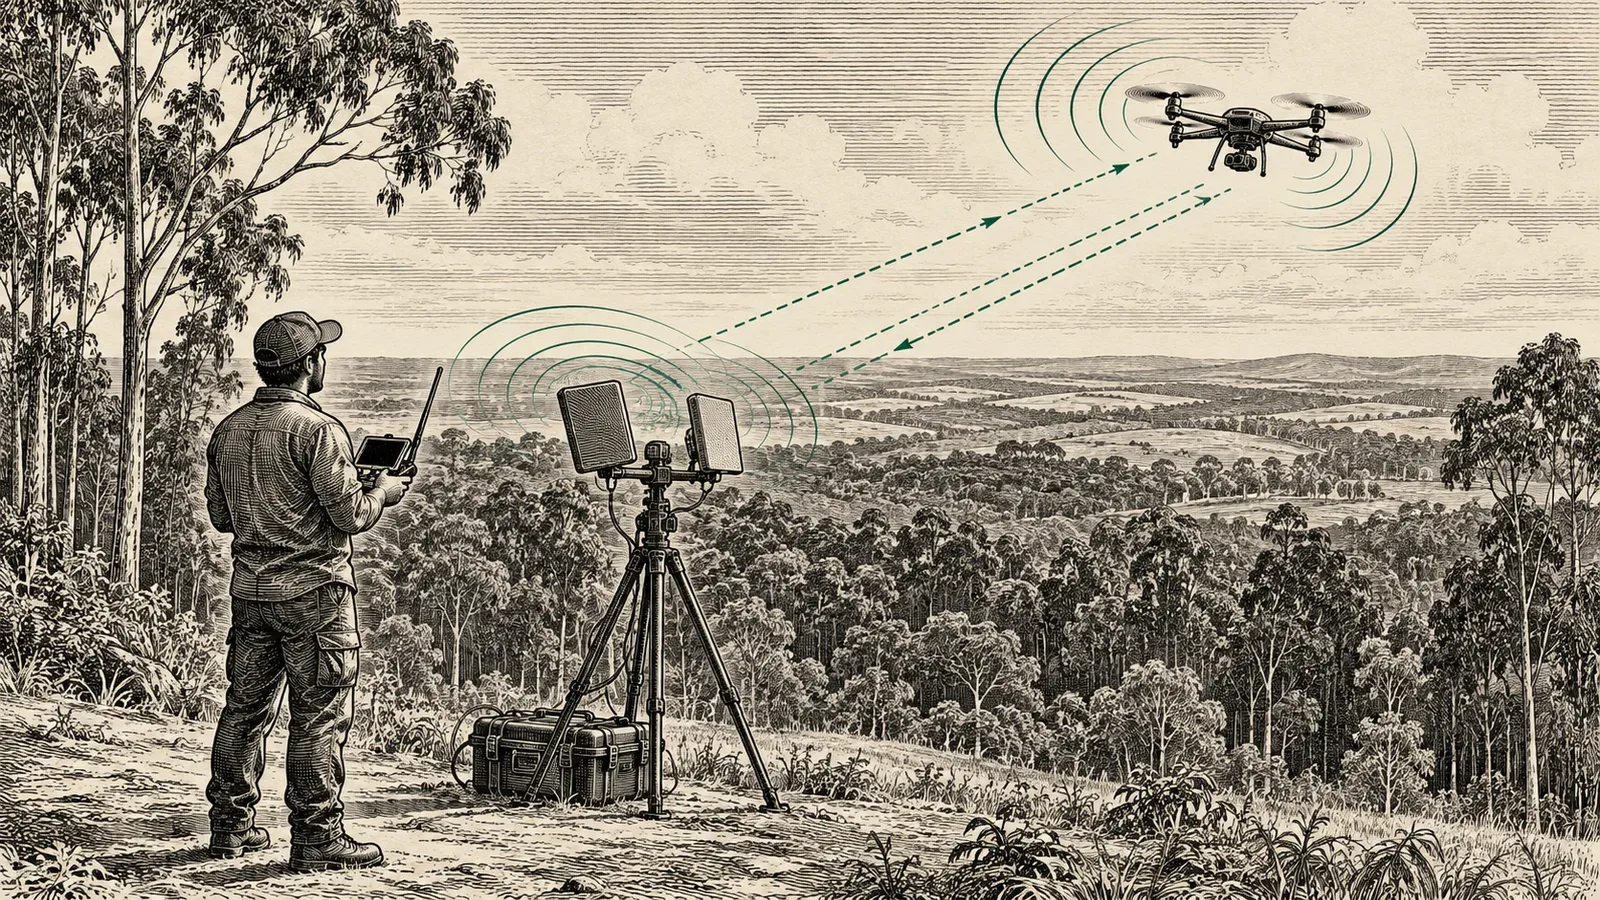
A telemetria no drone FPV é o enlace de dados de retorno que transmite parâmetros físicos e lógicos da aeronave para a estação terrena. Sua função primordial é garantir a integridade do voo através do monitoramento em tempo real da bateria, do link de rádio e da posição geográfica.
No aeromodelismo tradicional, o fluxo ocorria apenas do controle para o modelo. O operador enviava comandos e observava o comportamento da máquina à distância visual.
Nos sistemas FPV modernos, a comunicação tornou-se bidirecional. O receptor a bordo envia pacotes de diagnóstico digital de volta ao transmissor.
Essa arquitetura permite que o radiocontrole execute cálculos complexos em solo. O rádio monitora a média de tensão por célula e estima a autonomia restante.
Três tecnologias complementam a aviônica do FPV: telemetria, OSD e caixa preta. Cada uma atende a uma demanda técnica distinta da operação.
| Tecnologia | Destino | Interface | Mídia | Latência | Finalidade Principal |
|---|---|---|---|---|---|
| Telemetria | Radiocontrole / Solo | Display do rádio e áudio | Downlink RF digital | 10 ms a 100 ms | Alarmes sonoros, telemetria em solo e resgate pós-queda |
| OSD | Óculos FPV / Monitor | Camada gráfica no vídeo | Sinal de vídeo da câmera | 1 ms a 5 ms | Pilotagem tática e consciência situacional instantânea |
| Blackbox | Memória da Controladora | Análise gráfica em solo | Memória Flash / MicroSD | 0 ms (local) | Sintonia de malha PID e diagnóstico de ruído |
O OSD projeta os valores diretamente sobre a imagem nos óculos. Contudo, se o vídeo sofrer interferência severa, as informações visuais desaparecem.
A telemetria opera em canal de rádio independente do vídeo. Por usar modulações de longo alcance, permanece ativa mesmo após a perda de imagem.
Dessa forma, o radiocontrole continua emitindo avisos por vibração e áudio. Se a aeronave cair, o rádio preserva as coordenadas para resgate.
Arquitetura de Hardware e Sensores Críticos de Aviônica
A captura de telemetria no drone FPV depende de transdutores analógicos e digitais interligados aos barramentos da controladora de voo. Esses sensores medem grandezas elétricas e inerciais, convertendo variações físicas em registros numéricos para o processador principal da aeronave.
No centro da arquitetura reside o processador da controladora. Placas modernas utilizam chips ARM Cortex-M7 de alto desempenho, como a linha STM32H7 da STMicroelectronics.
A controladora executa a malha de controle em frequências elevadas. Paralelamente, seu escalonador processa a amostragem de dados dos seguintes sensores vitais:
- Divisor Resistivo de Tensão: Reduz a alta voltagem da bateria para a escala do conversor analógico-digital da controladora.
- Resistor Shunt de Corrente: Lâmina metálica de resistência ínfima instalada em série na linha de alimentação principal.
- Barômetro MEMS Digital: Sensor de pressão barométrica conectado via barramento I2C para leitura de altitude relativa.
- Módulo de Navegação GNSS: Receptor por satélite interligado via porta serial UART para fornecer coordenadas geográficas.
- Telemetria de ESC via DShot: Enlace digital que reporta rotação do motor em tempo real e temperatura dos circuitos.
A medição de corrente elétrica é indispensável para evitar sobrecargas térmicas. A passagem de eletricidade pelo shunt gera uma queda de tensão proporcional.
Essa diferença de potencial é lida por amplificadores dedicados, a exemplo do Texas Instruments INA180. O microcontrolador digitaliza a medição e integra os amperes no tempo.
Consumo (mAh) = ∫ Corrente (A) dt × (1000 ÷ 3600)
O resultado fornece a carga consumida da bateria em miliamperes-hora. Essa métrica oferece um indicador de esgotamento químico muito mais estável do que a voltagem.
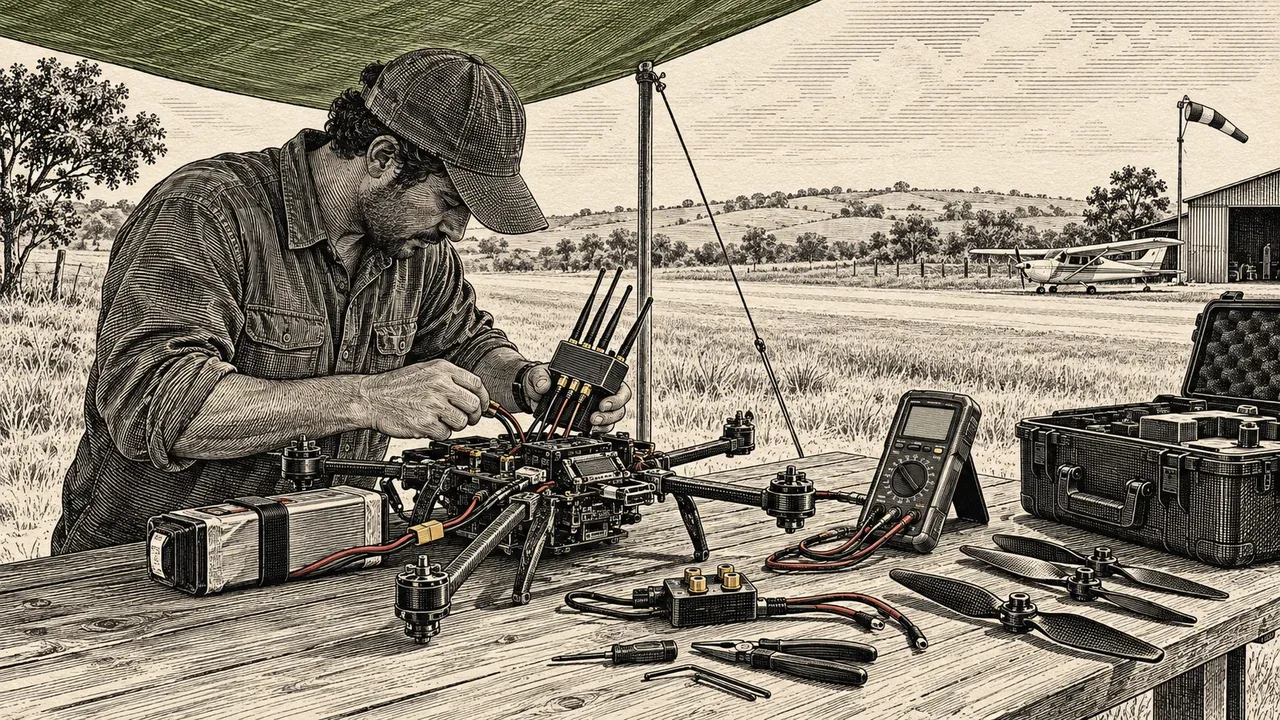
O DShot bidirecional implementa telemetria digital rápida entre motores e controladora. A documentação do Betaflight detalha esse processo. Essa via envia a rotação real dos motores para os filtros de software.
Esse fluxo contínuo impede que o ruído mecânico das hélices desestabilize a aeronave. A aviônica opera com precisão cirúrgica ao integrar leituras dos motores.
Protocolos de Comunicação: CRSF vs MAVLink no Downlink
A transmissão de telemetria da aeronave para o solo exige protocolos seriais estruturados com verificação de integridade de dados. Na aviação não tripulada atual, os padrões CRSF e MAVLink dominam as frotas de alta performance.
A Team BlackSheep desenvolveu originariamente o protocolo CRSF para o sistema Crossfire. O padrão foi adotado pelo ecossistema de código aberto ExpressLRS. Ele utiliza uma taxa serial padrão de 420.000 baud entre a controladora e o receptor.
O CRSF foi otimizado para baixíssima latência e consumo reduzido de banda no rádio. Em links de rádio, o transmissor intercala comandos e telemetria através de razões programadas.
Ao ajustar a razão de telemetria no ExpressLRS, o piloto define a frequência de retorno dos pacotes. As opções variam de proporções densas de 1:2 até intervalos esparsos de 1:128.
Uma taxa de 1:2 prioriza a atualização de sensores em solo, mas eleva ligeiramente a latência dos comandos. Já proporções como 1:64 garantem estabilidade de controle e transmitem a telemetria essencial em lotes compactos.
O protocolo MAVLink estabelece um padrão universal mantido pelo consórcio MAVLink. Utilizado com o firmware ArduPilot, ele transporta fluxos de navegação para estações de solo complexas.
O MAVLink opera com mensagens tipadas com cabeçalhos padronizados e somas de verificação. Mensagens como BATTERY_STATUS e GLOBAL_POSITION_INT transmitem dezenas de métricas simultâneas para softwares de monitoramento.
| Critério Técnico | Protocolo CRSF (Crossfire / ELRS) | Protocolo MAVLink (MAVLink 2) |
|---|---|---|
| Taxa Serial Típica | 420.000 baud (alta velocidade) | 57.600 a 115.200 baud |
| Sobrecarga de Cabeçalho | Mínima (4 bytes de enquadramento) | Média (11 a 14 bytes por mensagem) |
| Foco Operacional | Pilotagem manual e cinema FPV | Missões autônomas e mapeamento |
| Integração com Rádio | Descoberta nativa de sensores no EdgeTX | Scripts Lua ou conversão serial |
| Destino de Visualização | Telas de rádio e OSD de baixa latência | Softwares GCS (Mission Planner) |
| Impacto no Link RF | Intercalado no canal RC via taxa fixa | Canal serial dedicado ou modem RF |
Em aeronaves FPV dedicadas ao cinema e manobras dinâmicas, o CRSF é a escolha consagrada por sua resposta rápida. Os dados fluem diretamente para o rádio sem necessidade de modems auxiliares.
Em operações corporativas com drones de grande porte, o MAVLink oferece suporte a computadores de missão. O protocolo integra facilmente radares anticolisão, telemetria redundante e rotas programadas.
Configuração no EdgeTX e Automação de Alarmes Sonoros
O sistema operacional de código aberto EdgeTX gerencia a telemetria recebida no radiocontrole com flexibilidade e potência computacional. Ele detecta os sensores transmitidos pelo receptor e cria variáveis internas para automações de segurança.
Após energizar a aeronave, o piloto acessa o menu de telemetria do modelo e aciona a descoberta de novos sensores. O rádio mapeia automaticamente as seguintes variáveis primárias:
Cels: Tensão agregada ou menor voltagem de célula individual da bateria LiPo.Curr: Corrente instantânea em amperes fluindo pelo circuito primário da aeronave.Capa: Capacidade consumida acumulada em miliamperes-hora desde o armamento.1RSS/2RSS: Força do sinal de radiofrequência recebido na aeronave e no rádio.RQly: Qualidade do link de rádio expressa em porcentagem de pacotes válidos recebidos.GPS: Coordenadas geográficas compostas por latitude e longitude em tempo real.
O monitoramento exclusivo da voltagem instantânea pode induzir a erros devido à queda transitória sob aceleração. Quando o piloto aplica aceleração máxima, a resistência interna da bateria causa uma queda momentânea de tensão.
Para evitar alarmes falsos durante manobras curtas, configuram-se chaves lógicas com histerese temporal. O manual do EdgeTX sobre Logical Switches exemplifica como condicionar alarmes a durações contínuas.
L01: a < x [Cels, 3.50V] (Duração: 2.0s, Atraso: 0.0s)
L02: a < x [RQly, 70]    (Duração: 1.0s, Atraso: 0.0s)
SF01: L01 -> Play Track [batlow] (Repetir: 5s)
SF02: L02 -> Play Track [siglow] (Repetir: 3s)
Nesse arranjo, a chave lógica L01 só é ativada se a tensão permanecer abaixo de 3,50 volts por mais de dois segundos ininterruptos. Isso filtra quedas efêmeras de aceleração e identifica a exaustão química real da bateria.
A função especial SF01 reproduz o aviso de áudio da bateria no rádio a cada cinco segundos enquanto a condição persistir. O piloto recebe o alerta sonoro e inicia a aproximação para pouso seguro.
Além dos alertas em tempo real, o EdgeTX grava todos os canais de telemetria em arquivos CSV no cartão de memória. A taxa padrão de 10 Hz permite investigar o voo após o pouso.
Resgate de Aeronaves e Procedimentos de Failsafe
A telemetria é a salvaguarda mais eficaz para localizar drones FPV caídos em áreas de vegetação densa ou terrenos acidentados. Em incidentes severos, o impacto contra o solo frequentemente ejeta a bateria principal, interrompendo o transmissor de vídeo e os beepers.
Como a telemetria é transmitida continuamente até a fração de segundo anterior ao impacto, o radiocontrole retém os últimos dados válidos. As coordenadas de latitude e longitude permanecem salvas na tela do rádio e no arquivo de log do cartão SD.
Com essas coordenadas geográficas, o operador insere os valores em aplicativos móveis de mapas terrestres. A equipe caminha com orientação topográfica precisa diretamente até o ponto exato da queda.
Log EdgeTX: 2026-10-13, 14:32:05, GPS: -23.56142, -46.65589, Alt: 42m
Último Pacote: RQly: 0%, 1RSS: -108dBm -> Queda Confirmada
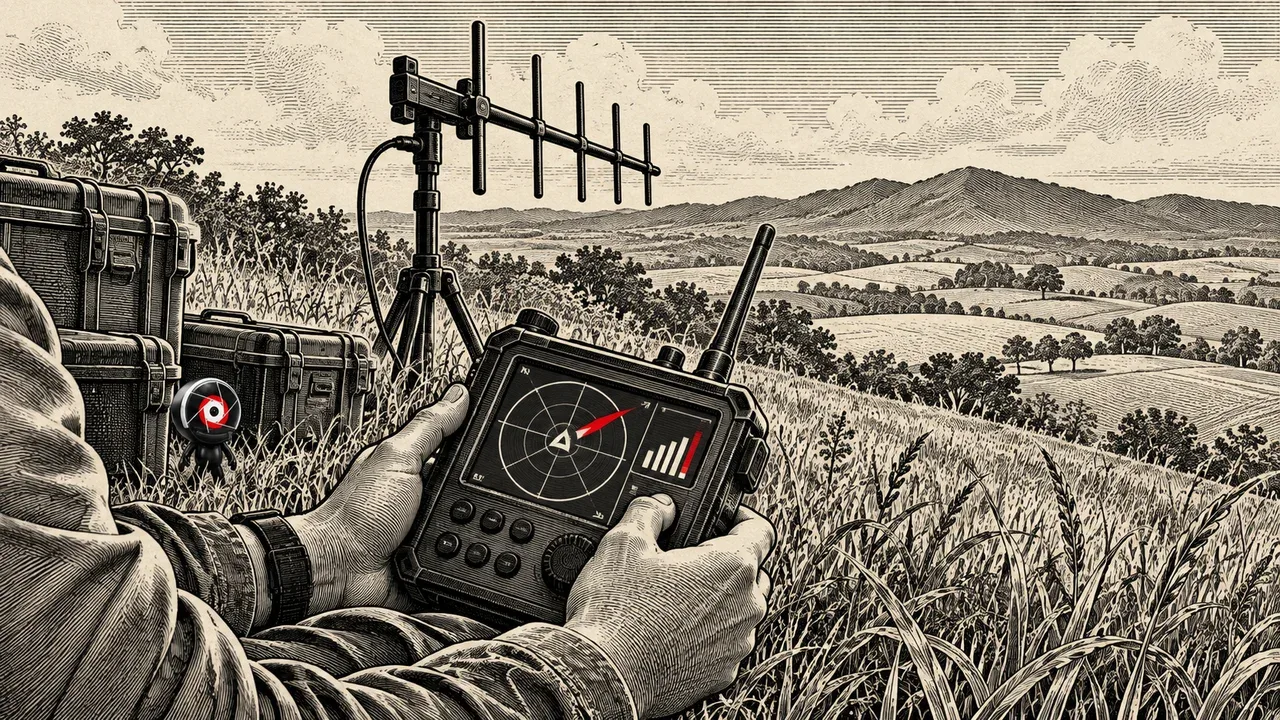
Quando a aeronave não possui módulo de satélite instalado, o resgate pode ser realizado através da busca direcional por sinal. O operador utiliza uma antena direcional acoplada ao transmissor para rastrear o pico de intensidade do sinal de rádio.
Girando o transmissor em círculo, observa-se a variação do indicador de força de sinal na tela de telemetria. O ponto de maior potência aponta para o setor geográfico onde a aeronave emite seus pacotes residuais.
A telemetria também governa o acionamento inteligente do sistema de resgate por satélite configurado na controladora. O guia do Betaflight GPS Rescue documenta essa rotina. A perda crítica de link dispara o retorno autônomo.
A controladora nivela os eixos da aeronave, sobe até uma altitude segura predefinida e navega para o ponto de decolagem. Na zona segura, o piloto recupera o controle manual ou autoriza o pouso.
Para que essa rotina opere com confiabilidade absoluta, a aeronave precisa travar satélites suficientes antes de decolar. Voar sem conferir a fixação inicial de coordenadas na telemetria compromete a eficácia do retorno de segurança.
Telemetria em Produções Cinematográficas e Operações Multi-Crew
Em sets de filmagem corporativos e produções cinematográficas de grande escala, a telemetria deixa de ser um instrumento individual. Ela passa a integrar a infraestrutura compartilhada de segurança operacional da equipe de filmagem aérea.
Drones de cinema do tipo cinelifter carregam câmeras pesadas de formato profissional e operam com bancos de baterias de 6S a 12S. Nesses veículos, correntes elétricas combinadas ultrapassam com facilidade 200 amperes durante acelerações verticais intensas.
A margem para erros elétricos em cinelifters é mínima devido ao valor agregado dos equipamentos transportados. Uma queda de tensão não detectada pode inutilizar baterias de alta densidade energética ou provocar acidentes.
Por esse motivo, produções profissionais adotam o modelo operacional com múltiplos tripulantes dedicados:
- Piloto de Voo FPV: Foca exclusivamente na linha de voo, no traçado estético e na trajetória dinâmica da cena.
- Operador de Câmera de Solo: Controla o gimbal estabilizado de forma independente para obter o enquadramento perfeito.
- Técnico de Telemetria e Segurança: Monitora em tablet ou rádio secundário a corrente elétrica, temperaturas e níveis de sinal.
A replicação da telemetria para a estação técnica ocorre através de conexões sem fio Bluetooth ou interfaces seriais espelhadas. O técnico de solo acompanha o esgotamento em tempo real e instrui o piloto sobre o momento de abortar a tomada.
A diretriz da aviação comercial recomenda encerrar o voo com pelo menos 20% de capacidade residual na bateria. Essa margem garante energia suficiente para arremetidas de segurança e preserva a vida útil dos módulos químicos.
A conformidade legal segue o RBAC 100 da ANAC. As operações respeitam também as orientações do DECEA. O registro telemétrico documenta a conformidade de teto de altitude e limites operacionais para auditorias de segurança.
Perguntas Frequentes sobre Telemetria no Drone FPV
Qual a diferença entre telemetria e OSD no drone FPV?
O OSD projeta os parâmetros operacionais em forma gráfica sobre a imagem de vídeo nos óculos do piloto. A telemetria transmite os mesmos dados brutos por link de radiofrequência independente diretamente para o radiocontrole em solo. Com a telemetria, o piloto obtém alarmes sonoros e registro de dados mesmo se a transmissão de vídeo sofrer interferências severas.
O que significa a taxa de telemetria no ExpressLRS?
A taxa de telemetria no ExpressLRS define a proporção de pacotes de retorno transmitidos da aeronave para o controle em relação aos comandos enviados. Uma proporção como 1:16 significa que um pacote de telemetria é enviado a cada dezesseis pacotes de comando de controle. Taxas com maior intervalo priorizam a latência dos comandos, enquanto taxas menores atualizam os sensores com maior frequência.
Como a telemetria permite encontrar um drone que caiu sem bateria?
Mesmo que a bateria principal seja ejetada no momento do impacto com o solo, o radiocontrole armazena as últimas coordenadas de GPS recebidas. O piloto consulta a última leitura no rádio ou nos arquivos de log no cartão SD. Com essas coordenadas geográficas, a equipe utiliza aplicativos de mapa no smartphone para caminhar até o ponto exato da queda.
Qual a voltagem mínima segura para pousar uma bateria LiPo usando telemetria?
A voltagem mínima segura em repouso é de 3,70 volts por célula, equivalente a aproximadamente 20% de carga residual na bateria. Durante acelerações fortes em voo, a tensão pode cair temporariamente para 3,50 volts sem indicar esgotamento imediato. Por essa razão, alarmes sonoros devem utilizar chaves lógicas com histerese temporal de dois segundos para evitar avisos precoces.
É possível enviar telemetria para um computador ou tablet durante o voo?
Sim, transmissores modernos equipados com EdgeTX suportam módulos Bluetooth e Wi-Fi para transmitir telemetria serial em tempo real para dispositivos externos. Aplicativos móveis e estações de controle em solo como Mission Planner e QGroundControl conectam-se a esse fluxo contínuo. Essa arquitetura permite que um assistente de voo acompanhe a saúde da aeronave sem interferir nos óculos do piloto.
