O sensor de obstáculo no drone é um recurso de segurança que calcula distâncias para evitar colisões. O equipamento combina câmeras, luz infravermelha e ondas de radar para mapear o ambiente ao redor. Ao notar uma barreira, o drone freia ou desvia sozinho no ar.
Nenhum sistema atual oferece proteção total. Fios finos, vidros transparentes e voos velozes continuam causando quedas graves. No cinema com drones FPV, esse recurso é desligado para permitir manobras rentes a paredes e frestas.
Como funciona o sensor de obstáculo no drone?
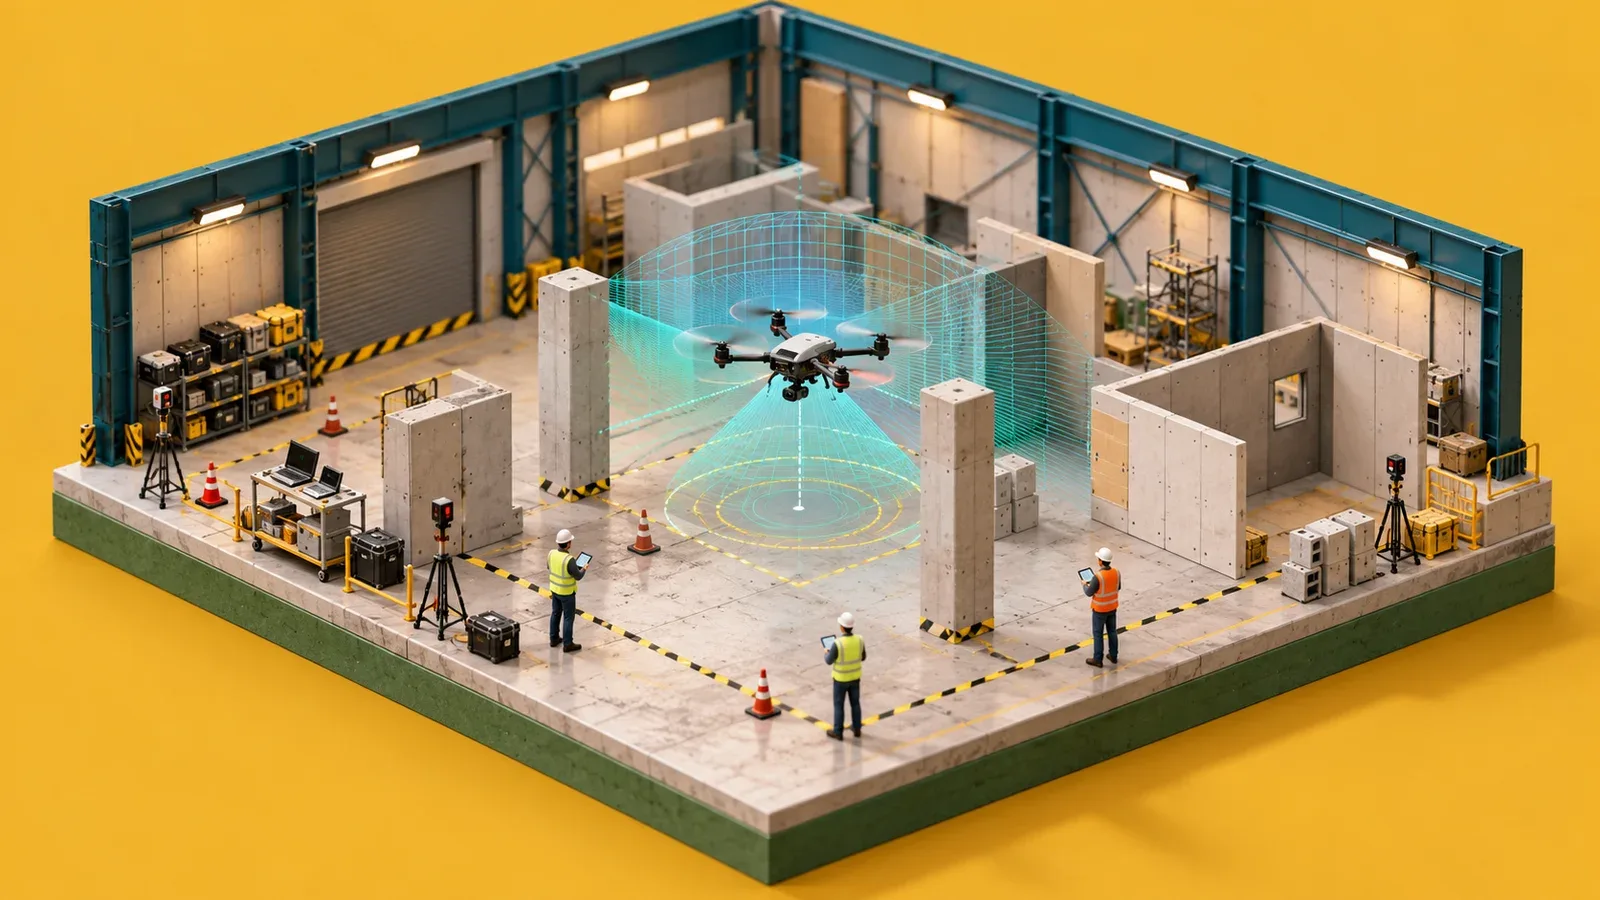
O sensor de obstáculo calcula a distância física entre o drone e qualquer objeto próximo para acionar freios de emergência. O sistema compara imagens de duas câmeras ou mede o reflexo de feixes invisíveis emitidos pelo próprio aparelho.
A tecnologia mais comum em drones comerciais utiliza pares de câmeras pretas e brancas na carcaça. Essas câmeras ficam separadas por alguns centímetros, simulando a visão dos olhos humanos.
Sensores em preto e branco captam mais luz que sensores comuns. Por causa disso, eles funcionam bem em dias nublados e finais de tarde.
O processador compara as duas imagens gravadas no mesmo instante. Se um objeto aparece em posições diferentes nas duas lentes, o sistema deduz que ele está perto.
A dois metros de distância, a margem de erro da medição fica em apenas um centímetro. A 25 metros de distância, o erro de cálculo sobe para quase dois metros.
Acima de 40 metros, a imprecisão passa de cinco metros. Por essa razão, as câmeras só conseguem frear o drone com segurança em distâncias curtas.
Quais tipos de sensores evitam colisões em um drone?
Drones profissionais combinam quatro tecnologias principais para cobrir diferentes situações de luz e clima: câmeras estéreo, luz infravermelha, sonar acústico e radar milimétrico. Cada sensor resolve uma fraqueza específica dos outros componentes.
As câmeras dependem de luz ambiente visível. Elas falham quando a iluminação do local fica muito escura, como em galpões fechados sem janelas.
Para voos no escuro, o drone utiliza sensores ToF com infravermelho. Esse componente dispara pulsos de luz invisível contra o obstáculo e cronometra o retorno do sinal.
Em áreas externas com sol forte, porém, a claridade natural ofusca o feixe. Isso reduz o alcance útil do sensor para distâncias curtas.
No pouso, o drone usa sonares acústicos. O aparelho emite pulsos sonoros de alta frequência e escuta o eco refletido pelo chão.
Superfícies macias como gramados altos ou carpetes absorvem o som. Essa absorção pode enganar a leitura de altura da aeronave.
Drones agrícolas e industriais utilizam radar mmWave de alta frequência. As ondas de rádio atravessam poeira, fumaça e chuva leve sem perda de precisão.
O radar identifica cabos elétricos no ar com facilidade. Além disso, o sensor calcula a velocidade relativa de aproximação do obstáculo.
O drone consegue frear a tempo quando voa em velocidade alta?
Em velocidades acima de 50 km/h, o drone raramente consegue frear a tempo de evitar um impacto frontal. A inércia mecânica e o tempo de reação dos motores exigem dezenas de metros livres para parar a aeronave por completo.
Drones comerciais monitoram o espaço ao redor com lentes grande-angulares instaladas nas bordas do chassi. Essa disposição vigia aproximações pela frente, pelas laterais e por trás ao mesmo tempo.
O problema surge na aceleração. Para avançar rápido, o drone inclina o nariz para baixo.
As câmeras frontais passam a apontar para o chão, enquanto os sensores traseiros miram o céu. O campo de visão horizontal fica desprotegido no sentido do voo.
A distância total de parada combina dois fatores: o tempo de reação do processador e o espaço físico de frenagem. O computador leva cerca de um terço de segundo para reconhecer o perigo e inverter o giro das hélices.
A 36 km/h, o drone percorre cerca de dez metros antes de parar totalmente. A 54 km/h, o equipamento precisa de mais de 20 metros livres de espaço.
A 72 km/h, a frenagem exige mais de 35 metros lineares. Como as câmeras só enxergam com clareza até 20 metros, colisões frontais tornam-se inevitáveis em alta velocidade.
Como o sistema escolhe a melhor rota para desviar de um obstáculo?
O sistema de navegação autônoma converte os pontos medidos pelos sensores em um mapa tridimensional virtual antes de traçar uma curva de desvio suave. O drone calcula uma rota livre de barreiras sem interromper o plano de voo.
O computador de bordo divide o ambiente em milhares de pequenos cubos virtuais através do mapa volumétrico OctoMap. Conforme o drone avança, cada cubo recebe uma pontuação que indica se aquele espaço está ocupado ou livre para passagem.
Sistemas modernos como o DJI APAS utilizam trajetórias contínuas baseadas no algoritmo Fast-Planner. O algoritmo equilibra três prioridades imediatas: manter movimentos suaves de câmera, afastar a aeronave de paredes sólidas e respeitar os limites de potência dos motores.
Esse cálculo complexo exige processadores neurais dedicados na placa de controle. O circuito analisa imagens e recalcula a rota de escape cerca de 30 vezes por segundo.
Em locais com muitos galhos finos, essa constante correção atrapalha a tomada. O movimento de câmera fica hesitante e perde a fluidez visual desejada.
Quais obstáculos os sensores do drone não conseguem enxergar?
Sensores de drone não detectam fios elétricos finos, vidros espelhados, espelhos de água e cenas com sol poente de frente. Esses materiais enganam a física das câmeras e causam batidas severas mesmo com o sistema de segurança ligado.
Fios de rede elétrica e linhas de pipa são finos demais para a resolução das lentes. A dez metros de distância, um cabo fino ocupa menos de um ponto na imagem da câmera.
O processador confunde o cabo com ruído visual comum. Por causa disso, o sistema ignora a barreira e mantém o curso.
Fachadas de vidro transparente e portas de sacada também enganam os sensores ópticos. A luz atravessa o vidro sem reflexo suficiente nas lentes.
As câmeras calculam a distância até os móveis do lado de dentro da sala. Sem notar o vidro no caminho, o drone colide em velocidade.
Lâminas de água calma agem como espelhos perfeitos. As câmeras inferiores perdem referências de textura do solo para estimar a altura.
Os feixes infravermelhos refletem para longe sem retornar ao sensor. A controladora assume altura incorreta e afunda o drone na água.
O voo direto contra o sol poente cega as lentes frontais. A claridade intensa satura os sensores ópticos da aeronave.
O brilho solar pode provocar paradas fantasmas no ar. O computador confunde o reflexo luminoso com uma parede sólida e freia sozinho.
Por que drones de filmagem de cinema FPV não usam anticolisão?
Drones FPV de cinema dispensam sensores de obstáculo para permitir voos milimétricos em vãos estreitos e eliminar frenagens involuntárias durante a gravação. Qualquer interferência automática arruinaria a fluidez da cena e colocaria em risco a produção.
Em gravações de cinema, o drone FPV precisa passar por janelas abertas e cruzar portas industriais estreitas. O piloto raspa paredes e persegue veículos em alta velocidade.
Se tivesse sensores ativos, o sistema interpretaria o vão da janela como um obstáculo. A aeronave travaria no ar ou bateria no teto ao desviar sozinha.
Outro motivo decisivo é a agilidade nas manobras. Drones FPV utilizam motores com enorme sobra de potência (TWR no Betaflight).
Um modelo de filmagem de 650 gramas gera até sete quilos de empuxo. Ele acelera de zero a 100 km/h em cerca de um segundo.
Adicionar sensores, placas extras e cabos aumenta o peso morto da fuselagem. O peso extra prejudica manobras rápidas e diminui o tempo de bateria no set de gravação.
O piloto de cinema FPV guia o drone olhando através de óculos digitais de transmissão imediata. A visão humana do operador substitui qualquer algoritmo com muito mais critério e sensibilidade artística.
Qual tecnologia de sensor funciona melhor em cada ambiente?
A tecnologia ideal depende do tipo de trabalho, da velocidade média da aeronave e das condições de iluminação do local da filmagem. Drones de inspeção usam radares e sensores estéreo, enquanto aeronaves leves de corrida operam sem nenhum sensor.
A tabela abaixo resume como cada tecnologia se comporta nos desafios mais comuns enfrentados em campo:
| Parâmetro Técnico | Visão Estéreo Binocular | Tempo de Voo (ToF) | Radar mmWave (77 GHz) | Ultrassônico / Sonar | Câmeras Fisheye 360° |
|---|---|---|---|---|---|
| Princípio Operacional | Triangulação por duas lentes | Pulso de luz infravermelha | Onda de rádio contínua | Onda de som mecânica | Múltiplas lentes combinadas |
| Alcance Efetivo | 0,5 m a 25 m | 0,1 m a 8 m | 0,5 m a 90 m | 0,2 m a 4 m | 0,5 m a 25 m |
| Resolução Angular | Muito alta | Média | Média a baixa | Muito baixa | Alta no centro |
| Operação Noturna (0 lux) | Inoperante | Operante | Totalmente imune | Totalmente imune | Inoperante |
| Detecção de Cabos e Fios | Ineficaz | Ineficaz | Altamente eficaz | Ineficaz | Ineficaz |
| Vidros e Espelhos | Falha crítica | Instável | Altamente eficaz | Eficaz | Falha crítica |
| Penetração em Poeira e Névoa | Nula | Fraca | Altamente eficaz | Média | Nula |
| Consumo Elétrico Típico | 2 W a 4 W | 0,5 W a 1,5 W | 5 W a 12 W | 0,2 W a 0,5 W | 3 W a 6 W |
| Aplicações Típicas | Drones fotográficos | Sensores de solo e teto | Drones industriais e agrícolas | Pouso de precisão | Cobertura omnidirecional |
Em dias claros com espaço aberto, as câmeras estéreo oferecem excelente proteção básica. Para missões em obras ou linhas de transmissão, o radar milimétrico é o único sensor com confiabilidade comprovada.
Ter sensor de obstáculo isenta o piloto de regras legais no Brasil?
Não. A legislação brasileira considera os sensores anticolisão como meros auxílios de pilotagem, mantendo a responsabilidade integral do voo sobre o piloto remoto em comando. O operador responde legalmente por qualquer dano material ou físico causado a terceiros.
A Resolução ANAC nº 805/2026 aprovou o regulamento RBAC nº 100 no Brasil. O texto legal, reforçado pela Resolução nº 806/2026, deixa claro que nenhum automatismo embarcado substitui o dever de vigilância do piloto.
O regulamento proíbe voos a menos de 30 metros horizontais de pessoas não autorizadas. Dizer que o drone possui câmeras de desvio automático não tem nenhuma validade jurídica em caso de autuação da fiscalização.
A Norma ICA 100-40 do DECEA exige voos sempre dentro do alcance visual do piloto. Para voos em locais complexos, as regras exigem um observador visual de apoio acompanhando o espaço aéreo.
Além disso, o Código Brasileiro de Aeronáutica (Lei nº 7.565/1986) exige seguro contra danos a terceiros (Seguro RETA). Toda contratação corporativa deve exigir pilotos habilitados com documentação regularizada.
Perguntas Frequentes sobre Sensores de Obstáculo em Drones
O sensor de obstáculo impede todas as colisões de um drone?
Não. O sensor não enxerga cabos elétricos finos, linhas de pipa, galhos secos e superfícies transparentes de vidro. Em velocidades acima de 40 km/h, o peso do drone costuma vencer a capacidade de frenagem automática dos motores.
Por que os drones FPV de cinema não utilizam sensores anticolisão?
Drones FPV filmam passagens milimétricas através de janelas, pontes e frestas de alvenaria. Sensores automáticos acionariam freios indesejados no meio da cena. Além disso, equipamentos sem sensores ficam mais leves, ágeis e econômicos.
Os sensores de obstáculo funcionam durante voos noturnos?
Câmeras estéreo comuns deixam de funcionar quando a iluminação fica muito baixa. Apenas sensores infravermelhos de curta distância e radares industriais operam normalmente na escuridão total.
Ter sensor de obstáculo permite voar perto de pessoas no Brasil?
Não. As normas da ANAC proíbem voar a menos de 30 metros de distância de pessoas que não tenham autorizado a filmagem. A tecnologia de bordo não altera essa regra de segurança da aviação civil.