
O RTH (Return to Home) é a rotina autônoma de segurança da controladora de voo. Ela conduz a aeronave de volta ao ponto exato de decolagem.
O piloto pode acionar o sistema voluntariamente durante a operação. Ele também dispara sozinho em emergências por perda de sinal ou bateria baixa.
Diferente de veículos terrestres, drones não estacionam quando falham. Sem propulsão ou comando contínuo, a aeronave colide ou cai em queda livre.
O retorno automático converte uma falha iminente em manobra calculada de resgate. Ele preserva o equipamento e protege pessoas em solo.
Compreender essa lógica é essencial para pilotos comerciais e equipes de filmagem. Falhas na parametrização do RTH causam a maioria dos acidentes em campo.
O Que Significa RTH e Qual Sua Função Primária no Voo
A sigla RTH significa Return to Home, ou retorno ao ponto de decolagem. Sua função primária é impedir a perda descontrolada do drone em situações críticas.
Em qualquer voo, o enlace de comando e controle (link C2) pode sofrer interferências. Obstáculos físicos e fontes eletromagnéticas rompem o sinal de rádio.
Sem uma rotina pré-programada, a aeronave derivaria ao sabor do vento. Esse comportamento gera o temido flyaway, causando perda total da aeronave.
O RTH assume a pilotagem imediatamente após a perda de sinal. Ele conduz o drone até a posição de partida com autonomia total.
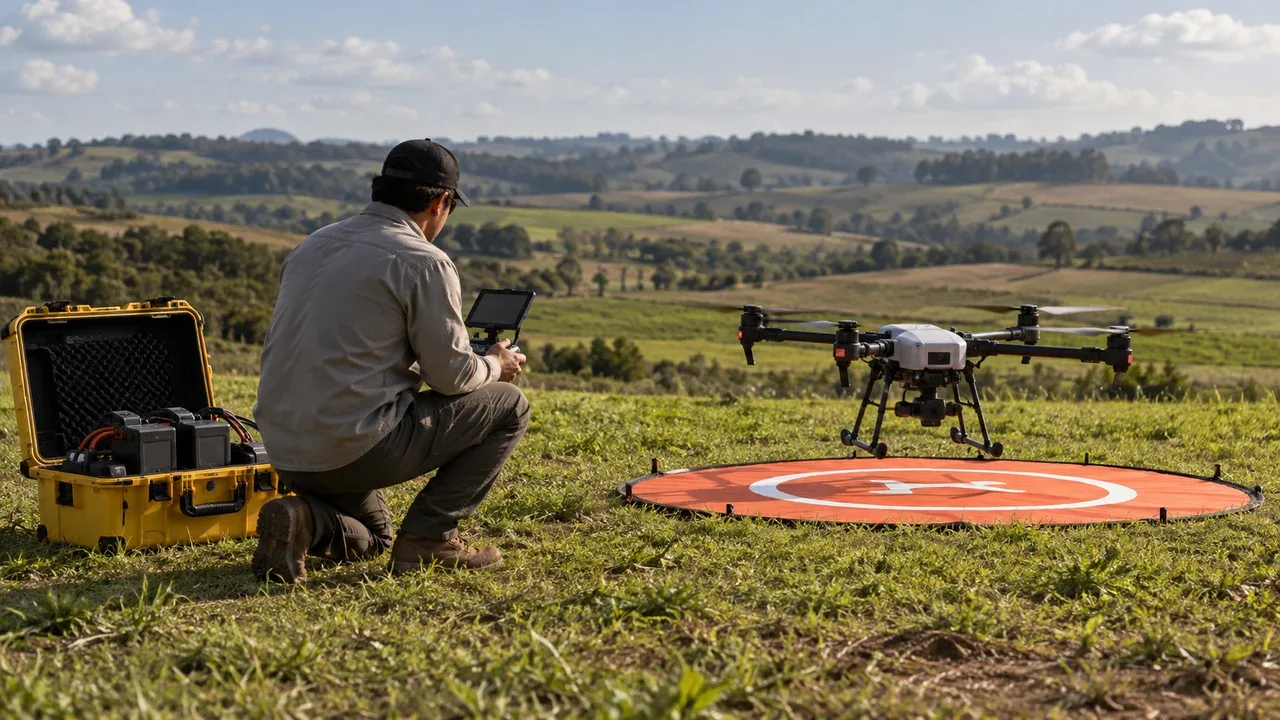
Sob as regras aeronáuticas brasileiras atuais, o sistema de retorno automático é mandatório. Operar sem essa salvaguarda impede a aprovação de voos regulares.
Princípio Físico e Operacional: Como o Drone Encontra o Ponto de Partida
O drone encontra o ponto de partida cruzando coordenadas GNSS com a pressão barométrica local. Esses dados geram um vetor tridimensional travado na decolagem.
O cálculo da posição espacial não depende apenas do GPS tradicional. Módulos modernos, como o u-blox MAX-M10S, recebem quatro constelações simultâneas: GPS, GLONASS, Galileo e BeiDou.
Essa cobertura garante mais de 16 satélites visíveis na abóbada celeste. A controladora avalia a qualidade geométrica dos sinais pelo índice PDOP:
PDOP = √(HDOP^2 + VDOP^2)
Quando o índice HDOP fica abaixo de 1.5 com satélites em quantidade maior ou igual a 10, o ponto de origem é gravado. O barômetro calibra a pressão do solo como zero metro de altitude relativa.
A bússola eletrônica mede o campo magnético da Terra para orientar a proa. Uma vez disparado o retorno, a máquina de estados executa três fases:
- Subida de segurança: a aeronave sobe na vertical até a altitude de segurança configurada.
- Cruzeiro retilíneo: a fuselagem gira rumo à origem e acelera em linha reta.
- Descida controlada: perto do ponto inicial, o drone desacelera e pousa no solo.
Os Três Modos de Retorno Automático: Smart, Bateria Fraca e Failsafe
Os sistemas modernos dividem o retorno automático em três modos operacionais: Smart RTH, Low Battery RTH e Failsafe RTH. Cada modalidade atende a um cenário específico de segurança.
O Smart RTH é iniciado voluntariamente pelo piloto no rádio controle ou na tela. O operador pode intervir nos comandos a qualquer momento para desviar de barreiras.
O Low Battery RTH é disparado pelo sistema de gerenciamento de bateria. O algoritmo cruza distância, vento e consumo elétrico para ordenar o retorno imediato.
O Failsafe RTH entra em ação quando ocorre perda de sinal de rádio por mais de 1.5 segundo. A aeronave navega sozinha até restabelecer a comunicação ou pousar.
| Modo de RTH | Gatilho de Disparo | Autoridade do Piloto | Reversibilidade | Comportamento Altimétrico |
|---|---|---|---|---|
| Smart RTH | Acionamento manual no controle | Piloto pode intervir a qualquer instante | Sim, cancelável pelo operador | Sobe até altitude programada ou mantém cota maior |
| Low Battery RTH | Cálculo de energia crítica do BMS | Piloto pode adiar por poucos segundos | Parcial, força pouso no limite | Sobe até altitude de segurança e ruma ao ponto inicial |
| Failsafe RTH | Perda de sinal C2 por mais de 1.5 s | Drone assume piloto automático completo | Automática ao reaver sinal de rádio | Executa subida mandatória de segurança e cruzeiro retilíneo |
Drones Comerciais vs GPS Rescue em Drones FPV: Diferenças Mecatrônicas
Drones comerciais possuem piloto automático completo com visão computacional, enquanto drones FPV utilizam o GPS Rescue como resgate emergencial de link. As duas abordagens atendem a arquiteturas mecatrônicas opostas.
Em drones comerciais estabilizados, coprocessadores de visão gerenciam o desvio ativo. Câmeras estereoscópicas mapeiam o relevo tridimensional e contornam árvores ou edifícios.
Já em quadricópteros FPV com o firmware Betaflight GPS Rescue, não existem sensores de proximidade. O projeto prioriza máxima relação empuxo-peso e agilidade para acrobacias.
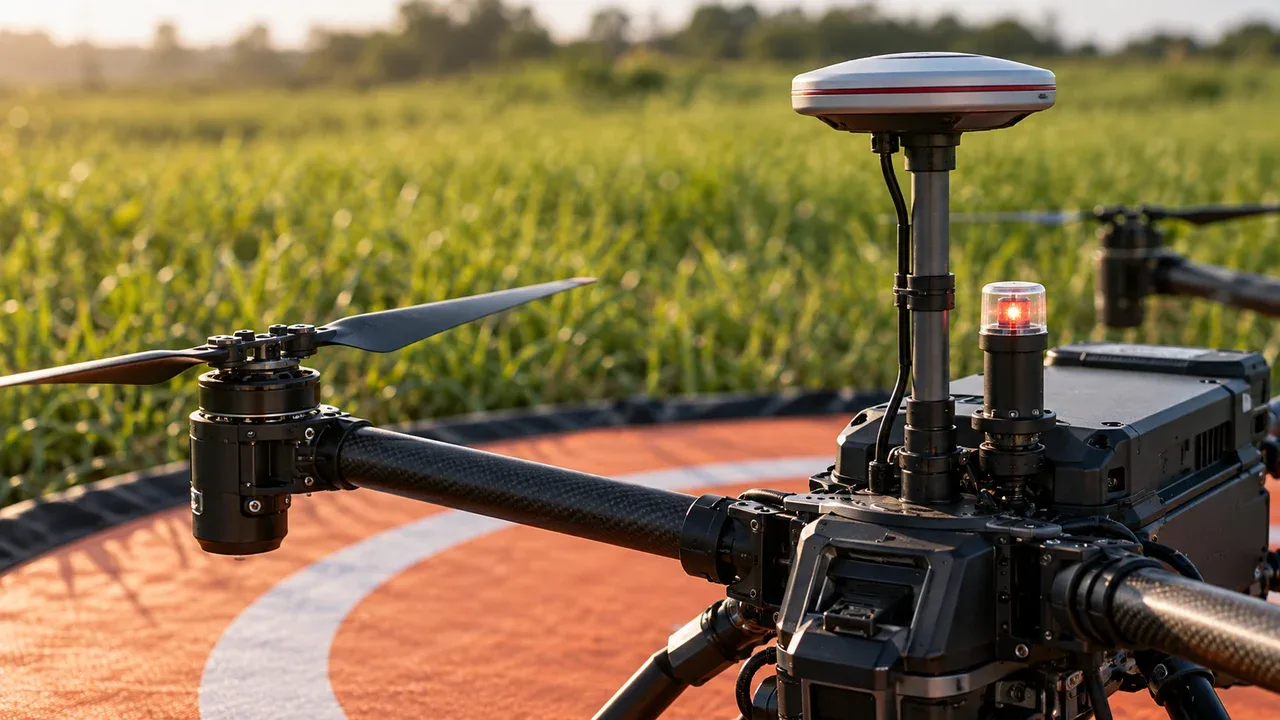
O propósito do GPS Rescue é trazer o drone de volta para a linha de visada do piloto. Ao reaver o sinal de vídeo ou rádio, o piloto assume o voo manual.
Em plataformas autônomas industriais, o ArduPilot em modo RTL oferece navegação geodésica avançada com pouso autônomo. A tabela resume as diferenças essenciais:
| Parâmetro Mecatrônico | Drones Comerciais (DJI / Autel) | Drones FPV (Betaflight GPS Rescue) |
|---|---|---|
| Objetivo do Sistema | Pouso autônomo e milimétrico no ponto de partida | Resgate de emergência para recuperação de sinal |
| Sensores Anticolisão | Câmeras estereoscópicas 360°, sensores ToF e LiDAR | Ausentes por restrição severa de peso estrutural |
| Desvio de Obstáculos | Contorna prédios e relevo de forma dinâmica | Voo em linha reta; colide com barreiras no caminho |
| Dependência de Bússola | Mandatória com magnetômetro calibrado | Opcional; pode deduzir rumo cinemático via vetor GNSS |
| Aterrissagem Final | Reconhece o solo visualmente e corta motores | Desarma motores por aproximação ou desce em rampa |
As Quatro Maiores Causas de Acidentes e Flyaways em Modo RTH
A maioria dos acidentes em modo RTH decorre de erros humanos de parametrização prévia e desconhecimento do terreno. A controladora executa estritamente as ordens salvas pelo piloto.
A primeira causa é a altitude de RTH configurada abaixo dos obstáculos locais. O padrão de fábrica costuma ser 30 metros. Em áreas com árvores ou prédios mais altos, o drone colide na fase de cruzeiro.
A segunda causa é a decolagem prematura sem registro firme do Home Point. Decolar sem satélites suficientes faz o sistema gravar a origem distante do ponto real.
A terceira causa é a interferência magnética no local de decolagem. Decolar sobre lajes de concreto armado descalibra a bússola, provocando voo desgovernado em espiral (toilet bowling).
A quarta causa é o vento frontal intenso na rota de retorno. O drone viaja rápido a favor do vento, mas esgota a bateria tentando retornar contra rajadas fortes.
Legislação Aeronáutica Brasileira em 2026: RBAC nº 100 e ICA 100-40
As operações de drones no Brasil são regulamentadas pela ANAC e pelo DECEA com regras estritas de segurança. A conformidade técnica dos sistemas de failsafe é obrigatória em voos regulares.
A aviação civil adota a Resolução nº 805/2026 da ANAC, que instituiu o RBAC nº 100 e revogou o antigo RBAC-E nº 94. A regra exige mecanismos compulsórios de terminação segura ou retorno automático.
Toda aeronave com peso acima de 250 gramas deve possuir rotinas ativas contra quebra de sinal. Na Categoria Aberta, o teto operacional máximo é de 120 metros de altitude em relação ao solo.
No controle do espaço aéreo, a norma ICA 100-40 do DECEA disciplina autorizações pelo portal SARPAS NG. A aeronave deve permanecer dentro do volume de espaço aéreo aprovado.
Voar sem retorno automático calibrado sujeita o operador a sanções administrativas, apreensão e processo penal caso cause riscos a terceiros.
Checklist Técnico de Pré-Voo para Parametrização Segura de RTH
A execução de um procedimento padronizado elimina riscos de acidentes no retorno automático antes da decolagem. Siga cada etapa antes de ligar os motores:
- Analise os obstáculos da área: meça a estrutura mais alta do local e configure o RTH com 20 metros de margem vertical;
- Aguarde a fixação de satélites: não decole antes de travar 10 satélites com HDOP inferior a 1.5 no painel;
- Confirme o Home Point no mapa: verifique na tela se o ponto de partida coincide com sua localização física;
- Evite solo com estruturas ferrosas: não decole sobre tampas metálicas, concreto armado ou perto de veículos;
- Cheque o vento em altitude: verifique se as rajadas não superam metade da velocidade máxima do equipamento;
- Defina a ação de failsafe: selecione a opção de retorno em vez de descida imediata em voos sobre água ou floresta.
Perguntas Frequentes sobre RTH no Drone
O que é a função RTH (Return to Home) no drone?
O RTH é a função de segurança da controladora de voo do drone. Ela conduz a aeronave de volta ao ponto de partida de forma autônoma. O sistema pode ser ativado pelo piloto ou disparado em emergências. Ele protege o drone contra perda de sinal ou bateria fraca.
Como funciona o retorno automático de um drone quando perde o sinal?
Quando o sinal entre rádio e drone cai, a controladora ativa o modo Failsafe RTH. A aeronave sobe até a altitude de segurança configurada. Em seguida, ela alinha a proa ao ponto de origem e viaja em linha reta. Ao chegar na coordenada, o drone executa o pouso automático.
O que acontece se a bateria do drone ficar fraca longe do piloto?
O sistema inteligente calcula a energia necessária para o trajeto de volta. Ao atingir o limite mínimo seguro, o drone emite alertas sonoros e inicia o retorno. Se a carga cair a nível crítico, a aeronave pousa imediatamente no local para evitar queda livre.
Por que alguns drones colidem contra árvores ou prédios durante o RTH?
Colisões ocorrem quando a altitude de segurança é configurada abaixo dos obstáculos locais. Ao acionar o retorno, o drone sobe apenas até a altura configurada. Ele cruza a rota em linha reta e atinge barreiras caso não tenha sensores ativos.
Qual a diferença entre o RTH da DJI e o GPS Rescue em drones FPV?
O RTH em drones comerciais é um piloto automático completo com visão computacional e desvio ativo de obstáculos. Já o GPS Rescue em drones FPV é um recurso de emergência sem sensores de barreira. Ele serve apenas para trazer a aeronave de volta ao campo de rádio.
É obrigatório ter função de retorno automático para voar dentro da lei no Brasil?
Sim, as normas aeronáuticas brasileiras exigem sistemas de contingência ativos. O regulamento RBAC nº 100 da ANAC e a norma ICA 100-40 do DECEA determinam failsafe mandatório. Toda aeronave deve possuir retorno automático ou terminação segura respeitando os limites do SARPAS NG.
